गति और विराम
कल्पना कीजिए कि आप दिल्ली से आगरा जाने वाली ट्रेन में बैठे कुछ पढ़ रहे हैं। क्या आप गति में हैं? सामने बैठा यात्री कहेगा कि नहीं। पूरे रास्ते आप उससे एक मीटर दूर एक ही जगह बैठे हैं और एक बार भी नहीं हिले। परंतु मथुरा के प्लेटफ़ॉर्म पर खड़ी एक महिला कहेगी कि आप उसके पास से 160 km/h की चाल से गुज़र रहे हैं। और दोनों सही हैं।
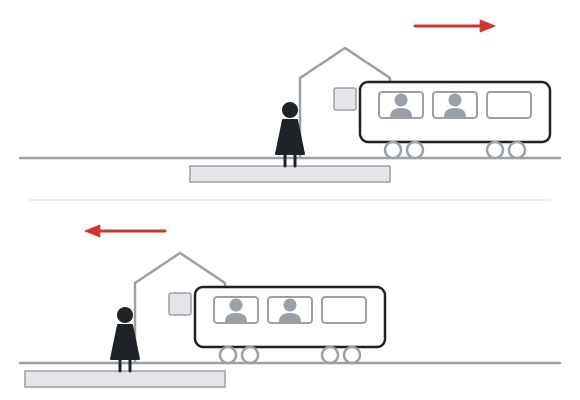
ऊपर हम ट्रेन को प्लेटफ़ॉर्म से देख रहे हैं, नीचे डिब्बे से। दोनों लाल तीर एक ही गति दिखाते हैं, बस हर बार अलग जगह से देखी गई।
यह भ्रम हर उस व्यक्ति ने अनुभव किया है, जो कभी स्टेशन पर खड़ी ट्रेन में बैठा हो: बगल की पटरी वाली ट्रेन धीरे-धीरे चलने लगती है और आपको एक पल के लिए लगता है कि आपकी ट्रेन चल पड़ी है। स्टेशन की इमारत को देखने पर ही पता चलता है कि आप खड़े हैं। आँख को कोई ऐसी चीज़ चाहिए, जिसके सापेक्ष वह गति को आँक सके।
निर्देश तंत्र
कोई पिंड गति में है या विराम में, यह अपने-आप में नहीं बताया जा सकता। हमेशा यह जोड़ना पड़ता है कि किसके सापेक्ष। जिस पिंड के सापेक्ष हम गति को आँकते हैं, उसे निर्देश पिंड कहते हैं। ट्रेन में बैठे सहयात्री के लिए यह डिब्बा है, प्लेटफ़ॉर्म वाली महिला के लिए पृथ्वी।
पिंड विराम में होता है, जब निर्देश पिंड के सापेक्ष उसकी स्थिति नहीं बदलती। डिब्बे के सापेक्ष आप विराम में हैं, पृथ्वी के सापेक्ष गति में। इसके विपरीत प्लेटफ़ॉर्म वाली महिला पृथ्वी के सापेक्ष खड़ी है, परंतु आपके सापेक्ष 160 km/h से पीछे की ओर जा रही है। गति और विराम दोनों आपेक्षिक हैं, अर्थात् इस पर निर्भर करते हैं कि हम कहाँ से देख रहे हैं।
स्थिति को संख्याओं में व्यक्त करने के लिए निर्देश पिंड से एक निर्देशांक पद्धति जोड़ते हैं। एक बिंदु चुनते हैं, जिसे मूलबिंदु कहते हैं, और उससे अक्ष x और y खींचते हैं, जैसे गणित में आलेख खींचते समय। स्टेशन पर मूलबिंदु स्टेशन मास्टर के पास हो सकता है, अक्ष x पटरियों के साथ-साथ और अक्ष y उनके लंबवत्। तब पिंड की स्थिति दो संख्याओं से निर्धारित होती है: वह एक अक्ष की दिशा में कितनी दूर है और दूसरे की दिशा में कितनी दूर। ट्रेन में मूलबिंदु डिब्बे के दरवाज़े पर चुना जा सकता है। निर्देश पिंड, निर्देशांक पद्धति और समय मापने वाली घड़ी, तीनों मिलकर निर्देश तंत्र (frame of reference) कहलाते हैं।
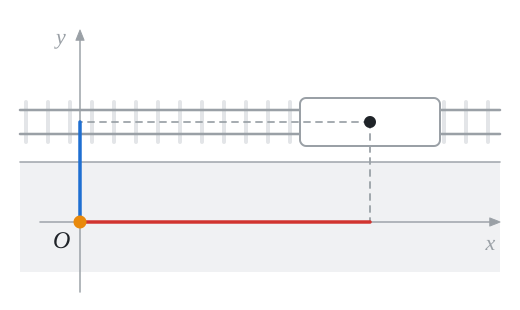
डिब्बे में आपकी स्थिति, काला बिंदु, इस तरह अक्ष x के अनुदिश लाल दूरी और अक्ष y के अनुदिश नीली दूरी से निर्धारित होती है।
दैनिक जीवन में निर्देश तंत्र लगभग हमेशा पृथ्वी होती है, इसलिए हम इसका उल्लेख भी नहीं करते। जब कहते हैं कि कार 90 km/h से चल रही है या घर स्थिर है, तो हमारा अर्थ होता है पृथ्वी के सापेक्ष। परंतु “स्थिर” घर भी पूरी तरह विराम में नहीं है। पृथ्वी अपने अक्ष पर घूमती है, इसलिए दिल्ली का कोई घर एक दिन में लगभग 35,000 km लंबा वृत्त बनाता है। एक घंटे में वह 1,400 km से अधिक चलता है। इसके साथ पृथ्वी सूर्य के चारों ओर लगभग 30 km/s की चाल से परिक्रमा करती है। जब तक आप यह वाक्य पढ़ेंगे, आप पृथ्वी, घर और सोफ़े के साथ लगभग डेढ़ सौ किलोमीटर चल चुके होंगे। सूर्य भी विराम में नहीं है, वह आकाशगंगा के केंद्र की परिक्रमा करता है। “सचमुच” विराम में, अर्थात् बिना यह बताए कि किसके सापेक्ष, कोई पिंड होता ही नहीं।
बिंदु कण
दिल्ली से आगरा के रास्ते पर चलती कार लगभग 4.5 m लंबी है। पूरा रास्ता लगभग 205 km का है। यदि पूरे रास्ते को कागज़ पर 20 cm लंबी रेखा के रूप में खींचें, तो उस चित्र में कार लगभग 4 µm की होगी, बाल की मोटाई से सोलह गुना कम। यदि हम जानना चाहते हैं कि कार आगरा कब पहुँचेगी, तो इससे कोई फ़र्क नहीं पड़ता कि वह कितनी लंबी है, स्टीयरिंग कहाँ है या खिड़की खुली है या नहीं। हम उसे नक़्शे पर खिसकते हुए एक बिंदु के रूप में सोच सकते हैं।
इस सरलीकरण को बिंदु कण (point object) कहते हैं। यह ऐसा पिंड है, जिसकी विमाओं को दी गई स्थिति में नगण्य माना जा सकता है। हम उसके स्थान पर एक बिंदु लेते हैं, जिसका द्रव्यमान पूरे पिंड के द्रव्यमान के बराबर है। भौतिकी में बिंदु कणों के साथ गणना वास्तविक पिंडों की तुलना में कहीं आसान है, जो घूम सकते हैं, मुड़ सकते हैं या आकार बदल सकते हैं।
कोई पिंड बिंदु कण माना जा सकता है या नहीं, यह स्वयं पिंड नहीं, बल्कि हमारा प्रश्न तय करता है। पार्किंग करते समय वही कार बिंदु कण नहीं है। वहाँ उसकी विमाएँ ही निर्णायक हैं: वह दो कारों के बीच समाएगी या नहीं और फ़ुटपाथ के किनारे तक कितने सेंटीमीटर बचे हैं। दूसरी ओर सूर्य की परिक्रमा में पृथ्वी बिंदु कण है। उसका व्यास, लगभग 12,700 km, सूर्य से दूरी 15,00,00,000 km की तुलना में नगण्य है। परंतु जब हमें दिन और रात के बदलने में रुचि हो, तो ध्यान रखना पड़ता है कि वह घूमता हुआ गोला है, और उसे बिंदु से नहीं बदला जा सकता।
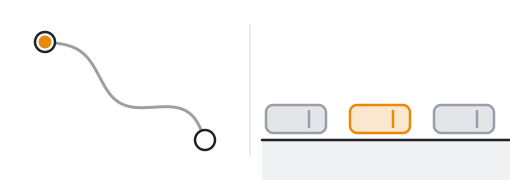
बाईं ओर लंबी यात्रा में कार को बिंदु मान लेना पर्याप्त है, दाईं ओर पार्किंग में उसकी विमाएँ निर्णायक हैं।
प्रक्षेप-पथ
गति करते समय बिंदु कण जो रेखा बनाता है, उसे प्रक्षेप-पथ (trajectory) कहते हैं। कभी-कभी यह दिखाई भी देता है: आकाश में ऊँचा उड़ता विमान अपने पीछे सफ़ेद धुएँ जैसी लकीर छोड़ता है, बर्फ़ पर स्कीयर निशान छोड़ता है। प्रक्षेप-पथ सरल रेखा, वृत्त या कोई भी अन्य वक्र हो सकता है।
गति और विराम की तरह प्रक्षेप-पथ भी निर्देश तंत्र पर निर्भर करता है। साइकिल के अगले पहिये के वाल्व को देखिए। चलती साइकिल पर साइकिल सवार नीचे अगले पहिये को देखता है, तो उसे दिखता है कि पहिया एक ही जगह घूम रहा है और वाल्व चक्कर लगा रहा है। उसका प्रक्षेप-पथ वृत्त है। परंतु फ़ुटपाथ पर खड़ी सहेली, जो साइकिल सवार को पास से गुज़रते देख रही है, कोई वृत्त नहीं देखती। पहिया आगे लुढ़कता है, वाल्व उसके साथ आगे बढ़ता है और इस तरह चापों की एक शृंखला बनाता है।
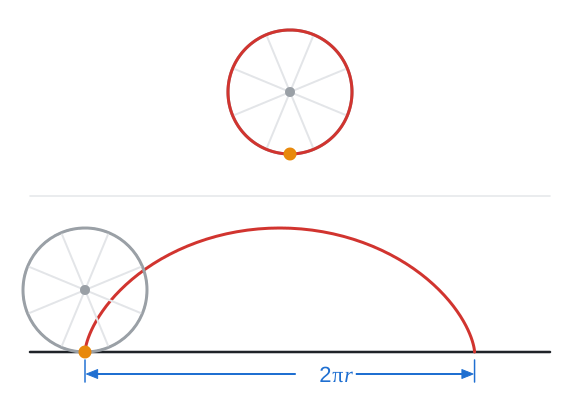
चित्र में ऊपर साइकिल सवार की दृष्टि से पहिया है, अर्थात् साइकिल के फ़्रेम से जुड़े निर्देश तंत्र में। नारंगी वाल्व लाल वृत्त पर घूमता है। नीचे वही पहिया पृथ्वी से जुड़े निर्देश तंत्र में है। धूसर खंडित वृत्त दिखाता है कि पहिया कहाँ था, जब वाल्व सड़क के पास नीचे था। पहिये के एक चक्कर में वाल्व लाल चाप बनाता है। चित्र के दोनों भाग एक ही वाल्व की एक ही गति दिखाते हैं, बस दो अलग निर्देश तंत्रों की दृष्टि से। एनिमेशन इसे क़दम-दर-क़दम दिखाता है: ऊपर पहिया घूमता है और नीचे साथ-साथ लुढ़कता है, और वाल्व दोनों निशान एक साथ बनाता है।
फ़ुटपाथ से वाल्व जो वक्र बनाता है, उसे चक्रज (cycloid) कहते हैं। इसकी नोकें नीचे होती हैं, वहाँ जहाँ वाल्व सड़क को छूता है। पहिया सड़क पर फिसलता नहीं, लुढ़कता है, इसलिए जो भाग उस क्षण ज़मीन को छू रहा है, वह एक पल के लिए स्थिर होता है। वाल्व वहाँ रुकता है और तुरंत ऊपर उठने लगता है, पहले लगभग सीधा ऊपर। सटीक रूप से कहें तो वाल्व रिम पर टायर की सतह से कुछ सेंटीमीटर केंद्र की ओर होता है, इसलिए वह सड़क को नहीं छूता और उसका वक्र नीचे नोक के बजाय केवल तीखा मुड़ा होता है। लगभग सटीक चक्रज टायर के खाँचे में फँसा कोई कंकड़ बनाएगा।
एक चक्कर में पहिया कितना आगे बढ़ता है? यदि वह फिसलता नहीं, तो उसकी पूरी परिधि सड़क पर ऐसे खुलती है, जैसे लपेटने वाला फ़ीता। त्रिज्या r वाले वृत्त की परिधि 2π · r है, जहाँ π ≈ 3.14, इसलिए एक चक्कर में पहिये का केंद्र 2π · r ही आगे बढ़ता है। साइकिल के पहिये की परिधि 2 m से कुछ अधिक है, इसलिए एक किलोमीटर में वह लगभग पाँच सौ चक्कर लगाता है।
यही सिद्धांत ट्रेन में भी लागू होता है। यदि ट्रेन सीधी पटरी पर स्थिर चाल से चल रही है और आप डिब्बे में सेब गिराते हैं, तो वह सीधा नीचे आपके पैरों के पास गिरता है। प्लेटफ़ॉर्म वाली महिला उसे गिरते हुए और साथ ही ट्रेन के साथ आगे जाते हुए देखती है, इसलिए उसके लिए सेब तिरछे चाप पर उड़ता है।
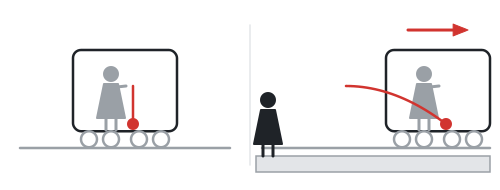
बाईं ओर सेब का गिरना वैसा है, जैसा आप डिब्बे में देखते हैं, दाईं ओर वैसा, जैसा प्लेटफ़ॉर्म वाली महिला देखती है।
दूरी
पिंड द्वारा तय किए गए प्रक्षेप-पथ की लंबाई को दूरी कहते हैं और इसे s से दर्शाते हैं। दूरी अदिश है, अर्थात् मात्रक सहित संख्या। कार का ओडोमीटर इसे मापता है: वह कार द्वारा चला गया हर मीटर जोड़ता है, चाहे कार सीधी चले, मुड़े या पीछे जाए। इसलिए समय के साथ दूरी कभी घटती नहीं। घर लौटने पर कोई आपके चले हुए किलोमीटर घटाता नहीं।
विस्थापन
पर्यटक राहुल कैंप से निकला, 3 km पूर्व की ओर चला और फिर 4 km उत्तर की ओर। वह कुल 7 km चला, परंतु कैंप से केवल 5 km दूर था। जहाँ से उसने शुरू किया, वहाँ से जहाँ पहुँचा, वहाँ तक का तीर उसका विस्थापन है। अब हम दोनों राशियों के सही नाम ले सकते हैं: दूरी 7 km थी, विस्थापन का परिमाण 5 km।
विस्थापन को सदिशों से सुविधाजनक रूप में लिखा जा सकता है। निर्देश तंत्र में पिंड की स्थिति को उस तीर से व्यक्त करते हैं, जो मूलबिंदु से उस स्थान तक जाता है, जहाँ पिंड इस समय है। इस तीर को स्थिति सदिश कहते हैं और
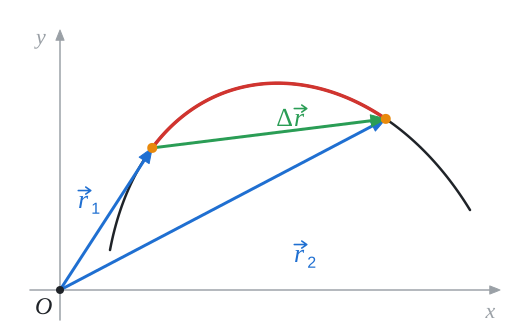
चित्र में काली रेखा प्रक्षेप-पथ है और नारंगी रंग से वे दो स्थान दिखाए गए हैं, जिनसे पिंड क्रम से गुज़रा। नीले तीर स्थिति सदिश हैं:
विस्थापन बताता है कि स्थिति कितनी बदली। किसी भौतिक राशि में परिवर्तन को उसके संकेत के आगे बड़े यूनानी अक्षर Δ (डेल्टा) से दर्शाते हैं, इसलिए विस्थापन लिखा जाता है
इसे “डेल्टा आर” पढ़ते हैं और पूरा मिलकर एक संकेत है, गुणनफल नहीं। परिवर्तन क्यों? चित्र देखिए। नीला तीर
दोनों पक्षों में से
विस्थापन अंतिम और प्रारंभिक स्थिति का अंतर है। यदि मूलबिंदु O कहीं और रखें, तो दोनों नीले तीर बदल जाएँगे, परंतु हरा वही रहेगा। अतः विस्थापन इस पर निर्भर नहीं करता कि मूलबिंदु कहाँ चुना गया, केवल इस पर कि पिंड कहाँ से चला और कहाँ पहुँचा। विस्थापन का परिमाण, अर्थात् हरे तीर की लंबाई,
दूरी और विस्थापन में दो अंतर हैं। दूरी अदिश है, विस्थापन सदिश, जिसकी दिशा भी होती है। और दूरी पूरे रास्ते को गिनती है, जबकि विस्थापन केवल आरंभ और अंत को। चाहे राहुल घूमकर गया हो या रास्ते में तीन बार भूला हुआ मोबाइल लेने लौटा हो, विस्थापन वही रहेगा। दो बिंदुओं को मिलाने वाला सबसे छोटा रास्ता रेखाखंड है, इसलिए विस्थापन का परिमाण कभी दूरी से अधिक नहीं होता,
मैदान का चक्कर
स्कूल के मैदान के चारों ओर वृत्ताकार दौड़ पथ है, जिसकी लंबाई 400 m है। प्रिया आरंभ बिंदु से दौड़ना शुरू करती है और पूरा चक्कर लगाती है। उसने कितनी दूरी तय की और उसका विस्थापन क्या है?
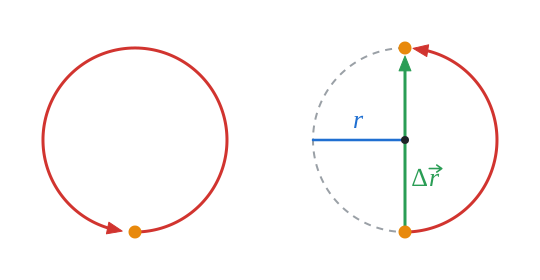
दूरी स्पष्ट है, पूरा प्रक्षेप-पथ 400 m लंबा है, इसलिए s = 400 m। परंतु प्रिया ठीक वहीं पहुँची, जहाँ से चली थी। आरंभ और अंत एक हो जाते हैं और एक बिंदु से उसी बिंदु तक के तीर की कोई लंबाई नहीं होती। यह शून्य सदिश है:
प्रिया चार सौ मीटर दौड़ी, फिर भी उसका विस्थापन शून्य है। यदि वह पूरे समय आरंभ बिंदु से हिलती ही नहीं, तब भी विस्थापन यही आता। इसलिए दूरी और विस्थापन को कभी एक न समझिए।
अब प्रिया केवल आधा चक्कर लगाती है। दूरी 400 m का आधा है, अर्थात् s = 200 m। प्रिया वृत्त के दूसरी ओर, आरंभ बिंदु के ठीक सामने पहुँची। विस्थापन का हरा तीर वृत्त के केंद्र से होकर जाता है, इसलिए उसकी लंबाई व्यास है, अर्थात् त्रिज्या r का दोगुना। त्रिज्या परिधि से ज्ञात करते हैं। वृत्त की परिधि 2π · r है और हम जानते हैं कि यह 400 m है:
विस्थापन का परिमाण त्रिज्या का दोगुना है। अंश का 2 हर के 2 से कट जाता है:
π के स्थान पर लगभग 3.14 रखते हैं:
आधे चक्कर के बाद प्रिया आरंभ बिंदु से लगभग 127 m दूर है, जबकि वह 200 m दौड़ी। वैसे पथ की त्रिज्या इसका आधा, लगभग 63.7 m है।
और चौथाई चक्कर? दूरी 400 m का चौथाई है, अर्थात् s = 100 m। इस बार विस्थापन केंद्र से होकर नहीं, बल्कि तिरछा जाता है।
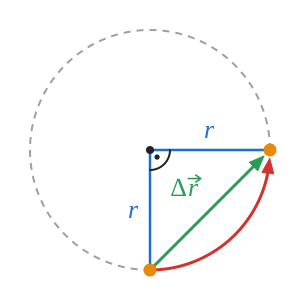
आरंभ बिंदु और प्रिया के नए स्थान को वृत्त के केंद्र से मिलाते हैं। दोनों नीली त्रिज्याएँ परस्पर लंब हैं, क्योंकि प्रिया ने वृत्त का चौथाई भाग दौड़ा, और विस्थापन के साथ ये समकोण त्रिभुज बनाती हैं। त्रिज्याएँ समकोण बनाने वाली भुजाएँ हैं और विस्थापन कर्ण। राहुल की सैर की तरह पाइथागोरस प्रमेय का उपयोग करते हैं:
वर्गमूल लेते हैं। r2 का वर्गमूल r है, इसलिए
त्रिज्या 63.7 m और
तीनों स्थितियाँ एक साथ:
| भाग | s | |
|---|---|---|
| चौथाई चक्कर | 100 m | 90 m |
| आधा चक्कर | 200 m | 127 m |
| पूरा चक्कर | 400 m | 0 m |
जहाँ दूरी लगातार बढ़ती है, वहीं विस्थापन का परिमाण पहले बढ़ता है और फिर घटकर शून्य हो जाता है। प्रिया आरंभ बिंदु से सबसे दूर आधे चक्कर पर है और अंत में फिर आरंभ बिंदु पर।
गति के प्रकार
गतियों का वर्गीकरण दो आधारों पर होता है। पहला आधार प्रक्षेप-पथ का आकार है। जब प्रक्षेप-पथ सरल रेखा हो, तो हम सरल रेखीय गति की बात करते हैं। लिफ़्ट या पेड़ से गिरता सेब ऐसे ही चलते हैं। जब प्रक्षेप-पथ वक्र हो, तो गति वक्रीय गति है। वक्रीय गतियों में सबसे महत्वपूर्ण वृत्तीय गति है, जैसे झूले (मेरी-गो-राउंड) पर या घड़ी की सुई की नोक की।
दूसरा आधार यह है कि पिंड कितनी तेज़ी से चलता है। जब वह बराबर समय अंतरालों में हमेशा बराबर दूरी तय करे (हर सेकंड में बराबर, और हर दसवें या सौवें भाग सेकंड में भी), तो गति एकसमान है। मेट्रो का एस्केलेटर या घूमता हुआ झूला ऐसे ही चलते हैं। जब बराबर समय अंतरालों में तय की गई दूरियाँ अलग हों, अर्थात् पिंड तेज़ या धीमा हो रहा हो, तो गति असमान है। गिरता सेब तेज़ होता जाता है, लिफ़्ट चलना शुरू करती है और मंज़िल से पहले धीमी होती है, और जाम में फँसी कार कभी रेंगती है, कभी खड़ी रहती है।
दोनों आधारों को किसी भी तरह मिलाया जा सकता है:
| गति | प्रक्षेप-पथ | चाल |
|---|---|---|
| एस्केलेटर | सरल रेखीय | एकसमान |
| लिफ़्ट | सरल रेखीय | असमान |
| गिरता सेब | सरल रेखीय | असमान |
| घूमता झूला | वक्रीय | एकसमान |
| घड़ी की सुई की नोक | वक्रीय | एकसमान |
| शहर में कार | वक्रीय | असमान |
ध्यान दीजिए, यह वर्गीकरण भी निर्देश तंत्र पर निर्भर करता है। स्थिर चाल से चलते साइकिल सवार की दृष्टि से वाल्व वृत्त पर एकसमान गति करता है। फ़ुटपाथ से उसकी गति वक्रीय और असमान है: सड़क के पास वह लगभग रुक जाता है, जबकि ऊपर पहिये के केंद्र से लगभग दोगुनी तेज़ी से भागता है। ऊपर पहिये की आगे की गति में वाल्व की केंद्र के चारों ओर की गति जुड़ जाती है, जो वहाँ भी आगे की ओर होती है, जबकि नीचे वह पीछे की ओर होती है और पहिये की गति को लगभग निरस्त कर देती है। वाल्व वही है, बस हम उसे अलग जगह से देख रहे हैं।
एकसमान और असमान गति को हमने अब तक केवल इससे पहचाना कि बराबर समय अंतरालों में पिंड कितनी दूरी तय करता है। हमें एक ऐसी संख्या चाहिए, जो बताए कि एस्केलेटर कितनी तेज़ी से चलता है और वाल्व ऊपर नीचे की तुलना में कितना तेज़ भागता है। यह संख्या चाल है और इस पर अगला लेख चाल और वेग है।