✖

Linjens parameterfremstilling

Parameterfremstillingen for en linje er en grundlæggende ligning for en linje i planen eller i rummet.

Motivation

Hvordan kunne vi beskrive en linje i planen? Vi ved, at to forskellige punkter er nok til at beskrive en linje, lad os for eksempel kalde dem A og B. Med andre ord: Hvis vi har to forskellige punkter, kan vi lægge præcis én linje p gennem dem:
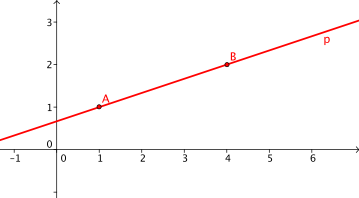
Linje gennem to punkter

Hvordan kunne vi beskrive denne linje på en anden måde ved hjælp af vektorer? Vi kan tegne en vektor u→ ind på figuren, som skal være parallel med linjen p.

Linje med vektoren \vec{\mathbf{u}}

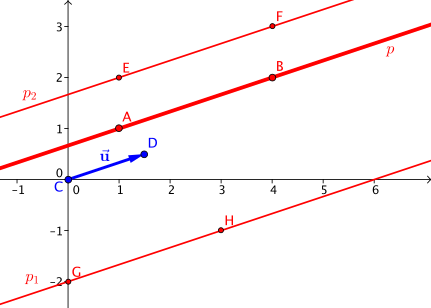
Denne vektor u→ har samme retning som linjen p. Det er ganske fint, men retningen alene er ikke nok. Hvis vi kun karakteriserede linjen p med vektoren u→, ville vi kun bestemme linjens retning, ikke dens konkrete placering. Vi ville ikke have nogen måde at skelne mellem disse tre linjer:

Tre linjer i samme retning som vektoren \vec{\mathbf{u}}

De nye linjer p1 og p2 har samme retning som linjen p og samme retning som vektoren u→. For entydigt at definere linjen p har vi desuden brug for at kende mindst ét punkt, der ligger på linjen p. Hvis vi siger, at linjen p har den retning, der er beskrevet af vektoren u→, og går gennem punktet A, definerer vi derved linjen p entydigt. Linjerne p1 og p2 har ganske vist den samme retning, men ingen af dem går gennem punktet A.

En vilkårlig linje kan vi skrive som p(A,u→), hvor A er et punkt på linjen, og u→ er en vektor parallel med linjen. For eksempel kunne vi skrive linjen p1 på formen p(G,u→) og linjen p2 som p(E,u→) eller p(F,u→) – vi kan bruge et hvilket som helst punkt på linjen.

Linjens retningsvektor

Hvis vi har linjen p(A,u→), kalder vi vektoren u→ for linjens retningsvektor. Det nemmeste er at finde retningsvektoren ved at finde to punkter A, B, som ligger på linjen p, og retningsvektoren er så det rettede linjestykke AB→. Koordinaterne til denne vektor får vi som differensen af koordinaterne u→=B−A. Eksempel:
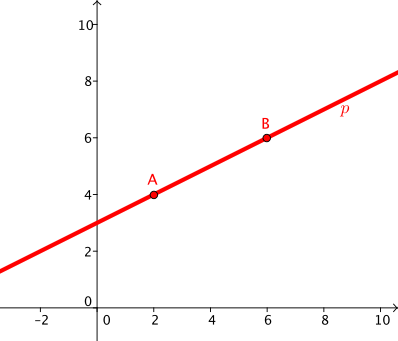
Linjen p

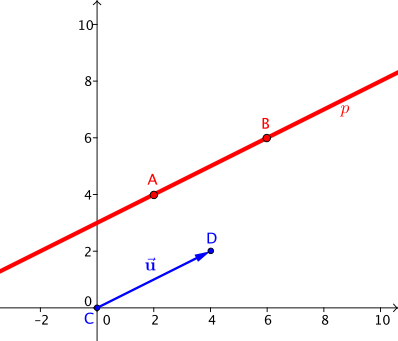
Vi har linjen p, og på den ligger to punkter A, B. Retningsvektoren bliver lig med det rettede linjestykke AB→, så koordinaterne til en sådan vektor u→ finder vi ved at beregne

u→=(u1u2)=(6,6)−(2,4)=(42)

Vektoren u→ har så samme længde som det rettede linjestykke AB→. Denne vektor u→ kan vi tegne ind på figuren sådan:

Linje med retningsvektor

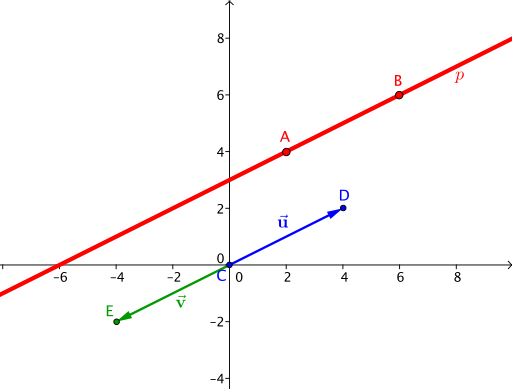
Endepunktet af vektoren u→ har koordinaterne (4, 2), præcis som vi regnede ud, og man kan se, at denne vektor er parallel med linjen. Retningsvektoren viser os bare linjens retning, eller måske bedre – »linjens hældning«. Retningsvektoren skal bare være parallel med linjen. Så hvis vi i stedet for det rettede linjestykke AB→ tog linjestykket BA→, ville vi få retningsvektoren v→=A−B:

v→=(v1v2)=(2,4)−(6,6)=(−4−2)

Tegnet ind på figuren:

To retningsvektorer \vec{\mathbf{u}} og \vec{\mathbf{v}}

Vi ser, at den grønne vektor v→ er modsat den blå vektor u→. Alligevel er de begge retningsvektorer for linjen p, fordi de begge er parallelle med linjen p.

Parameterfremstilling for en linje

Vi har linjen p, punktet A, som ligger på denne linje, og retningsvektoren u→. Hvilket punkt får vi, hvis vi lægger vektoren u→ til punktet A? Lad os se på figuren:
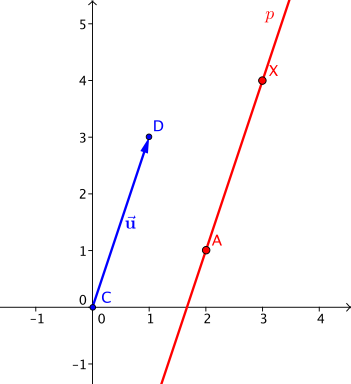
Resultatet af summen A + \vec{\mathbf{u}}

Hvis vi lægger retningsvektoren til et punkt, der ligger på linjen, får vi et punkt X, som også ligger på denne linje. Vi »flytter« i grunden bare punktet A i vektorens retning en afstand svarende til længden af vektoren u→. Punktet X har altså koordinaterne:

X=(x,y)=A+u→=(2,1)+(13)=(3,4)

Hvordan ville det gå, hvis vi kun tog halvdelen af vektoren u→ eller det dobbelte? Eller −1 gange? Det viser figuren igen:
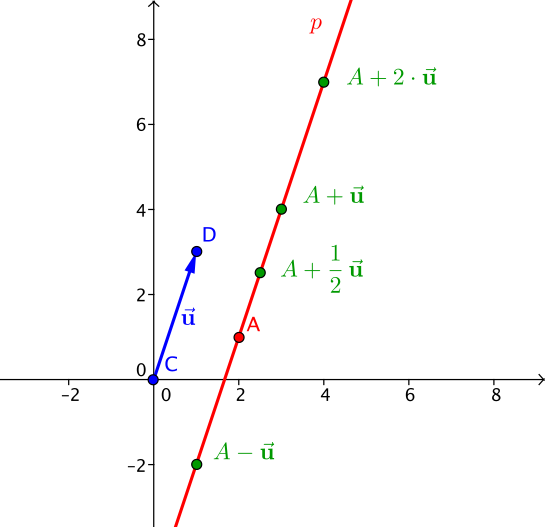
Summer af punktet A og multipla af vektoren \vec{\mathbf{u}}

Vi ser, at når vi lægger et hvilket som helst multiplum af retningsvektoren u→ til punktet A, får vi altid et punkt, der ligger på linjen p. Det røde punkt A viser »begyndelsen«, og de grønne punkter viser resultaterne af summerne af punktet A og multipla af den blå retningsvektor u→.

Faktisk gælder det, at uanset hvilket punkt X på linjen p vi vælger, kan dette punkt altid udtrykkes som summen af punktet A og t gange retningsvektoren u→, hvor t er et reelt tal. For alle punkter X, der ligger på linjen p, kan vi sige, at der findes et t ∈ ℝ, så

X=A+t⋅u→.

Med andre ord – hvis vi i denne ligning efter tur indsatte alle reelle tal for t, ville vi få alle de punkter, der danner linjen p; vi ville få hele linjen p. Denne ligning kaldes parameterfremstillingen for linjen p(A,u→).

Den foregående ligning kan vi erstatte med et ligningssystem. Hvis punktet X har koordinaterne (x, y), punktet A har koordinaterne (a1, a2), og vektoren u→ har koordinaterne (u1u2), så kan vi skrive

(xy)=(a1a2)+t⋅(u1u2),

hvilket yderligere kan omskrives til det allerede nævnte ligningssystem (vi udtrykker x-koordinaten og y-koordinaten hver for sig):

x=a1+t⋅u1y=a2+t⋅u2

Hver linje i planen kan udtrykkes ved dette ligningssystem.

Begrænsning af parameteren

I det foregående afsnit sagde vi, at når vi i parameterfremstillingen indsætter alle reelle tal for parameteren t, får vi en linje. Hvad ville der ske, hvis vi ikke tog alle reelle tal, men lad os sige kun halvdelen af dem – kun de ikke-negative reelle tal?

Vi ville få en halvlinje. Hvis vi vender tilbage til denne figur …

Summer af punktet A og multipla af vektoren \vec{\mathbf{u}}

… så ser vi, at vi for alle positive multipla (dvs. positiv parameter t) af retningsvektoren u→ fik punkter X, som lå »oven over« punktet A. Og omvendt – hvis vi lagde et negativt multiplum af u→ til (dvs. negativ parameter t), fik vi et punkt, som ligger på den »modsatte side«, »under« punktet A. Hvis vi for parameteren t indsætter alle ikke-negative tal, dvs. t ∈ [0; ∞[, får vi en sådan, rødt fremhævet, halvlinje r:
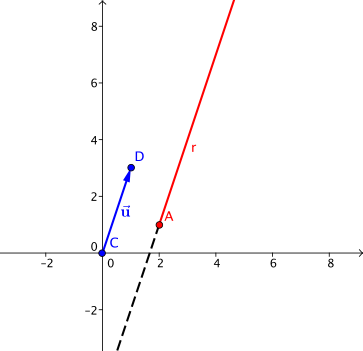
Halvlinjen r

Den stiplede streg viser de punkter, vi ville få, hvis vi omvendt indsatte alle negative tal for parameteren t.

Hvis vi for parameteren t indsatte alle tal fra enhedsintervallet [0; 1], ville vi få et linjestykke, som ville være lige så langt som retningsvektoren. Vi ville få dette røde linjestykke:
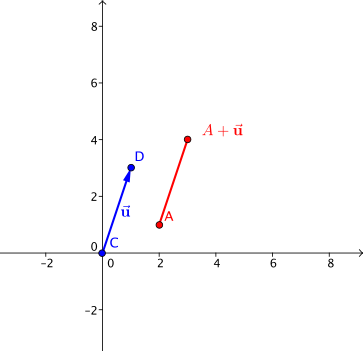
Linjestykke

Eksempler

Vi har i planen to punkter A(−1, 3) og B(2, 5).

  1. Bestem parameterfremstillingen for linjen p gennem punkterne A, B. Først bestemmer vi retningsvektoren. Vi tager det rettede linjestykke AB→, og retningsvektoren u→ får så koordinaterne

    u→=(u1u2)=B−A=(2,5)−(−1,3)=(32)

    Parameterfremstillingen for en linje har generelt formen X=A+t⋅u→, og efter indsættelse får vi ligningen

    X=(−1,3)+t⋅(32)

    som vi kan omskrive til et system sådan her:

    x1=−1+3tx2=3+2t

    Da vi beskriver en linje, er t ∈ ℝ. Figuren kommer lidt længere nede.

  2. Bestem parameterfremstillingen for halvlinjen r, som har begyndelsespunkt A og går gennem punktet B. Vi bruger den samme parameterfremstilling, vi begrænser bare parameteren t. Nu handler det kun om, om t ∈ [0; ∞[ eller t ∈ ]−∞; 0].

    Retningsvektoren fik vi ud fra det rettede linjestykke AB→, hvilket betyder, at begyndelsespunktet er A og endepunktet er B. Det er præcis, som vi skal bruge det – vores halvlinje skal også have begyndelsespunkt A. Det betyder, at vi ikke skal vende retningen om med negative værdier af parameteren, og vi tager altså parameteren t fra det ikke-negative interval t ∈ [0; ∞[.

    Figuren, der beskriver løsningen af denne og den foregående opgave.
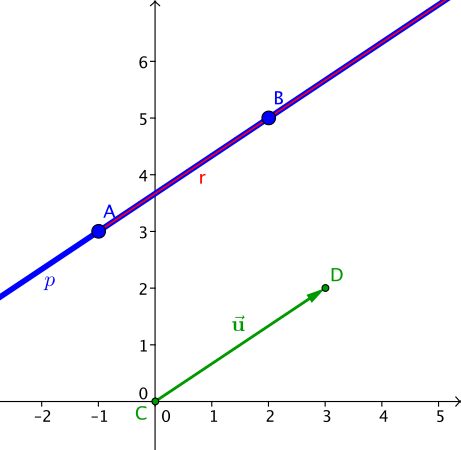
    Retningsvektor \vec{\mathbf{u}}, linje p og halvlinje r

  3. Find midtpunktet af linjestykket AB. Vi kan gå frem på to måder: lægge koordinaterne til punkterne A, B sammen og dividere de resulterende koordinater med to. Det gør vi:

    M=(−1,3)+(2,5)2=(1,8)2=(12,4)

    Det samme punkt kan vi dog også få via retningsvektoren. Den fik vi ud fra det rettede linjestykke AB→, hvilket betyder, at når vi lægger A+u→ sammen, får vi punktet B. Når vi altså lægger halvdelen af retningsvektoren til A, får vi midtpunktet af linjestykket AB→:

    M=A+12u→=(−1,3)+12(32)=(−1,3)+(321)=(12,4)

    Vi ser, at vi fik det samme punkt. Til kontrol en figur:
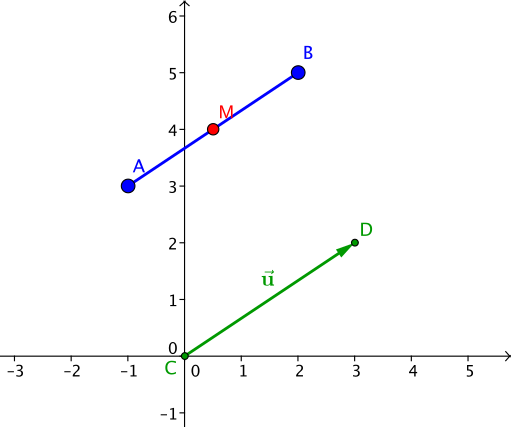
    Midtpunktet M af linjestykket AB

Kapitler: Linjens parameterfremstilling, Linjens ligning på formen ax + by + c = 0, Linjens normalvektor, Linjens ligning y = ax + b, Linjens parameterfremstilling i rummet