
Linjens ligning på formen ax + by + c = 0
Linjens ligning på formen ax + by + c = 0 får vi ud fra linjens parameterfremstilling ved at eliminere parameteren t.
Motivation
Kan du huske lineære funktioner? Deres graf er netop en linje. Den grundlæggende form for en lineær funktion er y = ax + b. Lad os se på linjen p, som går gennem punkterne A(0, 3), B(2, 7):
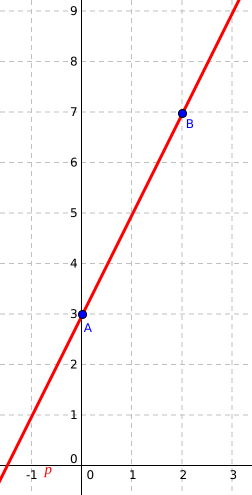
Vi bestemmer den lineære funktion, hvis graf er netop linjen p. Den lineære funktion har formen y = ax + b. At linjen går gennem punktet A(0, 3), fortæller os, at funktionen har funktionsværdien y1 = 3 i punktet x1 = 0. Der må altså gælde ligningen a · 0 + b = 3. Fordi linjen går gennem punktet B(2, 7), har funktionen funktionsværdien y2 = 7 i punktet x2 = 2, og der må samtidig gælde ligningen a · 2 + b = 7. Vi søger koefficienterne a, b. Det giver os et ligningssystem:
Af den første ligning a · 0 + b = 3 kan vi let få koefficienten b, som altså er b = 3. Dette resultat indsætter vi i den anden ligning, dvs. i ligningen a · 2 + b = 7 indsætter vi tre for b:
Nu har vi begge koefficienter: a = 2, b = 3. Den funktion, der beskriver den foregående linje, har formen y = 2x + 3. Når vi indsætter x = 1 for x, får vi y = 2 + 3 = 5, hvilket stemmer med linjens graf. Formen y = 2x + 3 kan vi yderligere omskrive, så der står nul på højre side, dvs. vi lægger −(2x + 3) til ligningen. Derved får vi ligningen:
Denne ligning kaldes linjens ligning på formen ax + by + c = 0.
Definition af linjens ligning på formen ax + by + c = 0
Den foregående fremgangsmåde er lidt besværlig, og desuden kan den ikke bruges, når linjen er parallel med y-aksen, dvs. når den er lodret, for en sådan linje beskriver ingen funktion. Derfor indfører vi linjens ligning på en anden måde. Vi siger, at enhver lineær ligning på formen
hvor a,b,c ∈ ℝ og mindst ét af tallene a,b er forskelligt fra 0, er ligningen for en linje i planen. Samtidig kan hver linje i planen udtrykkes på denne form. Denne ligning kalder vi så linjens ligning på formen ax + by + c = 0. Vi kan nemt finde den ud fra linjens parameterfremstilling. Hvis vi har en linje beskrevet ved parameterfremstillingen
finder vi ligningen ved at eliminere parameteren t fra parameterfremstillingen. Et eksempel: Vi bliver ved den foregående linje, som er givet ved punkterne A(0, 3), B(2, 7). Vi finder retningsvektoren
Vi kan igen se på linjen p med retningsvektoren
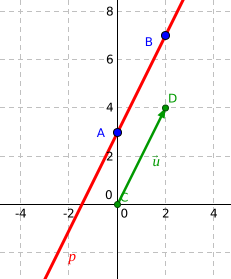
Vi udtrykker parameterfremstillingen ved hjælp af punktet A og vektoren
For at få linjens ligning skal vi lægge disse to ligninger sammen på en sådan måde, at parameteren t forsvinder. Først ganger vi derfor den første ligning med −2 og lader den anden være uændret:
Og nu lægger vi begge ligninger sammen, så vi får én ligning:
Det er den endelige ligning for linjen p. Vi ser, at vi har fået nøjagtig den samme ligning som ved den foregående fremgangsmåde.
Hvad bruges linjens ligning til
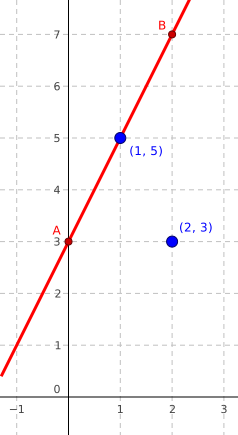
Ligningen bestemmer alle de punkter, der danner linjen. Hvis vi i ligningen på formen ax + by + c = 0 indsætter sådanne reelle tal for de ubekendte x,y, at ligningen gælder, så er (x, y) et punkt på linjen. Lad os vende tilbage til den foregående linje, som er beskrevet ved ligningen y − 2x − 3 = 0. Hvis vi indsætter værdierne x = 1, y = 5 for x,y, får vi ligningen:
Det betyder, at punktet (1, 5) ligger på linjen. Hvis vi prøver at indsætte x = 2, y = 3, får vi ligningen:
Ligningen gælder ikke, punktet (2, 3) ligger ikke på linjen p. Vi kan også kontrollere det på figuren:
Lodret linje
Vi har allerede nævnt, at vi ikke kunne få ligningen for en lodret linje p ved hjælp af fremgangsmåden fra det første afsnit, fordi en lodret linje ikke beskriver nogen funktion. Alligevel har også en sådan linje sin ligning, som vi får ved fremgangsmåden fra det foregående afsnit.
Vi viser det på linjen, som går gennem punkterne A(4, 2), B(4, 8). Retningsvektoren
Figur:
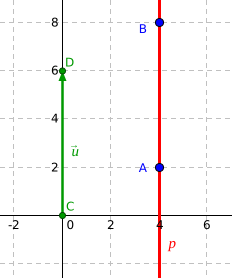
Parameterfremstillingen ved hjælp af punktet A og retningsvektoren
Nu skulle vi eliminere parameteren t. Den første ligning har dog allerede sparet os for arbejdet: I den første ligning er der ingen parameter t, eller rettere, den er altid nul, så vi kan bruge hele denne ligning som ligning for linjen p. Linjen p har altså ligningen
Koefficienterne a,b,c i ligningen ax + by + c = 0 er altså a = 1, b = 0, c = −4.
Vandret linje
Vi viser endnu et eksempel, med en vandret linje, som går gennem punkterne A(2, 1), B(5, 1). Retningsvektoren
Figur:
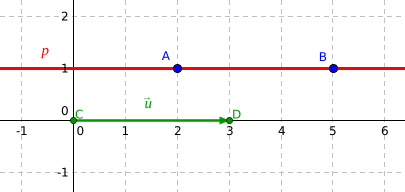
Parameterfremstillingen for linjen ved hjælp af punktet A ville se sådan ud:
Igen ser vi, at vi ikke behøver at eliminere parameteren t, fordi den er nul i den anden ligning. Vi kan altså bruge den anden ligning direkte som ligning for linjen p:
Kapitler: Linjens parameterfremstilling, Linjens ligning på formen ax + by + c = 0, Linjens normalvektor, Linjens ligning y = ax + b, Linjens parameterfremstilling i rummet
