✖

Equações paramétricas da reta

A equação paramétrica da reta é a equação básica de uma reta no plano ou no espaço.

Motivação

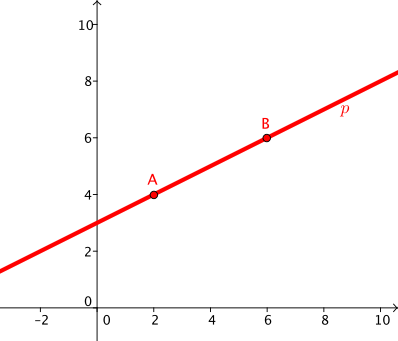
Como poderíamos descrever uma reta no plano? Sabemos que, para descrever uma reta, bastam dois pontos distintos, que chamaremos, por exemplo, de A e B. Em outras palavras: se temos dois pontos distintos, por esses pontos passa exatamente uma reta p:
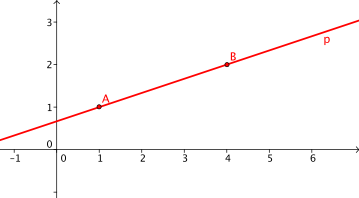
Reta que passa por dois pontos

Como poderíamos descrever essa reta de outra maneira, usando vetores? Podemos desenhar na figura um vetor u→ paralelo à reta p.

Reta com o vetor \vec{\mathbf{u}}

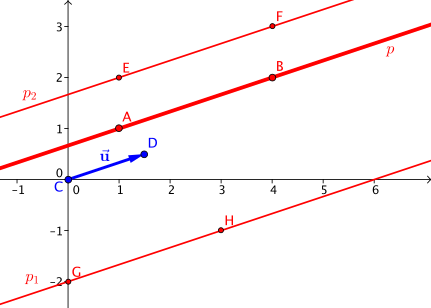
Esse vetor u→ tem a mesma direção da reta p. Isso é bem legal, mas só a direção não basta. Se caracterizássemos a reta p apenas pelo vetor u→, determinaríamos somente a direção da reta, não a sua posição. Não teríamos como distinguir estas três retas:

Três retas com a mesma direção do vetor \vec{\mathbf{u}}

As novas retas p1 e p2 têm a mesma direção da reta p e a mesma direção do vetor u→. Para definir a reta p de forma única, ainda precisamos conhecer pelo menos um ponto que pertença à reta p. Se dizemos que a reta p tem a direção dada pelo vetor u→ e passa pelo ponto A, definimos a reta p de forma única. As retas p1 e p2 têm a mesma direção, mas nenhuma delas passa pelo ponto A.

Qualquer reta pode ser escrita como p(A,u→), em que A é um ponto da reta e u→ é um vetor paralelo à reta. Por exemplo, a reta p1 poderia ser escrita na forma p(G,u→), e a reta p2 como p(E,u→) ou p(F,u→) — podemos usar qualquer ponto da reta.

Vetor diretor da reta

Se temos a reta p(A,u→), o vetor u→ é chamado de vetor diretor da reta. O modo mais simples de encontrar o vetor diretor é achar dois pontos A, B que pertençam à reta p; o vetor diretor será então o segmento orientado AB→. As coordenadas desse vetor são obtidas pela diferença das coordenadas: u→=B−A. Exemplo:

Reta p

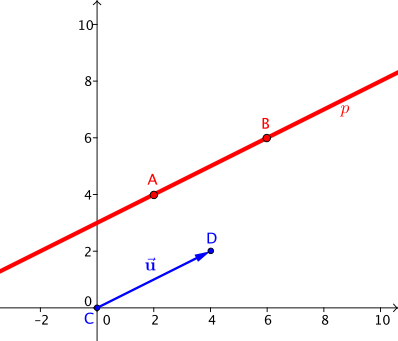
Temos a reta p e sobre ela dois pontos A, B. O vetor diretor será igual ao segmento orientado AB→, de modo que as coordenadas desse vetor u→ são obtidas calculando

u→=(u1,u2)=(6,6)−(2,4)=(4,2)

O vetor u→ tem, então, o mesmo módulo do segmento orientado AB→. Podemos desenhar esse vetor u→ na figura assim:

Reta com vetor diretor

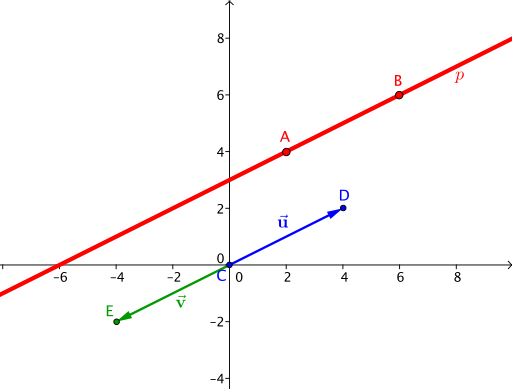
A extremidade do vetor u→ tem coordenadas (4, 2), exatamente como calculamos, e vemos que esse vetor é paralelo à reta. O vetor diretor apenas nos mostra a direção da reta ou, talvez melhor, a “inclinação da reta”. O vetor diretor só precisa ser paralelo à reta. Assim, se em vez do segmento orientado AB→ tomássemos o segmento BA→, obteríamos o vetor diretor v→=A−B:

v→=(v1,v2)=(2,4)−(6,6)=(−4,−2)

Desenhado na figura:

Dois vetores diretores \vec{\mathbf{u}} e \vec{\mathbf{v}}

Vemos que o vetor verde v→ é oposto ao vetor azul u→. Mesmo assim, ambos são vetores diretores da reta p, pois os dois são paralelos à reta p.

Equações paramétricas da reta

Temos a reta p, o ponto A que pertence a essa reta e o vetor diretor u→. Que ponto obtemos se somamos o ponto A com o vetor u→? Vamos olhar a figura:
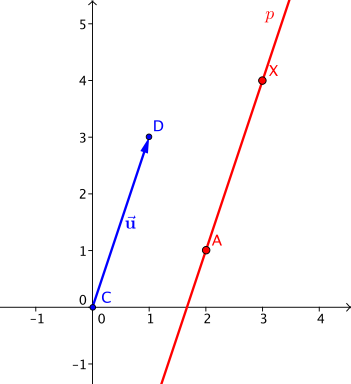
Resultado da soma A + \vec{\mathbf{u}}

Se somamos um ponto que pertence à reta com o vetor diretor, obtemos um ponto X que também pertence a essa reta. Na prática, apenas “deslocamos o ponto A na direção do vetor, por uma distância igual ao módulo do vetor u→”. O ponto X tem, então, coordenadas:

X=(x,y)=A+u→=(2,1)+(1,3)=(3,4)

O que aconteceria se tomássemos apenas a metade do vetor u→ ou o dobro dele? Ou o vetor multiplicado por −1? De novo, a figura mostra:
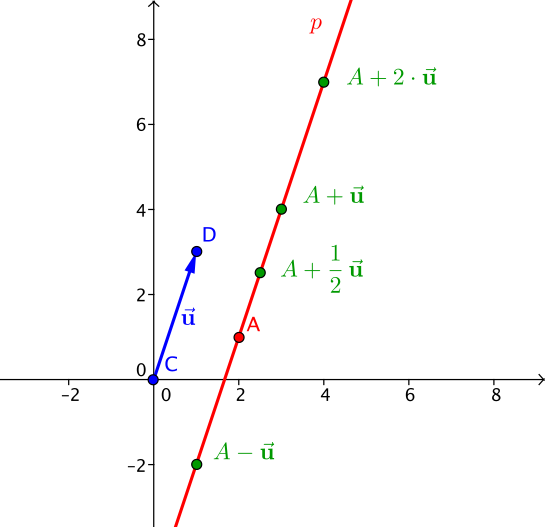
Somas do ponto A com múltiplos do vetor \vec{\mathbf{u}}

Vemos que, quando somamos ao ponto A qualquer múltiplo do vetor diretor u→, obtemos sempre um ponto que pertence à reta p. O ponto vermelho A representa a “origem”, e os pontos verdes representam os resultados das somas do ponto A com múltiplos do vetor diretor azul u→.

Na verdade, qualquer ponto X que escolhermos sobre a reta p pode sempre ser escrito como a soma do ponto A com algum múltiplo t do vetor diretor u→, em que t é um número real. Para todos os pontos X da reta p podemos dizer que existe t ∈ ℝ tal que

X=A+t⋅u→.

Em outras palavras, se substituíssemos t nessa equação, um a um, por todos os números reais, obteríamos todos os pontos que formam a reta p; obteríamos a reta p inteira. Essa equação é chamada de equação paramétrica da reta p(A,u→).

A equação anterior pode ser substituída por um sistema de equações. Se o ponto X tem coordenadas (x, y), o ponto A tem coordenadas (a1, a2) e o vetor u→ tem coordenadas (u1, u2), podemos escrever

(x,y)=(a1,a2)+t⋅(u1,u2),

o que pode ser reescrito no sistema já mencionado (expressamos separadamente a coordenada x e a coordenada y):

x=a1+t⋅u1y=a2+t⋅u2

Toda reta no plano pode ser expressa por esse sistema de equações.

Restrição do parâmetro

No capítulo anterior vimos que, se na equação paramétrica substituímos o parâmetro t por todos os números reais, obtemos a reta. O que aconteceria se não tomássemos todos os números reais, mas, digamos, apenas metade deles — só os números reais não negativos?

Obteríamos uma semirreta. Voltando a esta figura…

Somas do ponto A com múltiplos do vetor \vec{\mathbf{u}}

…vemos que, para todos os múltiplos positivos (isto é, parâmetro t positivo) do vetor diretor u→, obtivemos pontos X que ficavam “acima” do ponto A. E, ao contrário, se somamos um múltiplo negativo de u→ (isto é, parâmetro t negativo), obtivemos um ponto que fica do “lado oposto”, “abaixo” do ponto A. Se substituíssemos o parâmetro t por todos os números não negativos, isto é, t ∈ [0, +∞[, obteríamos esta semirreta r, destacada em vermelho:
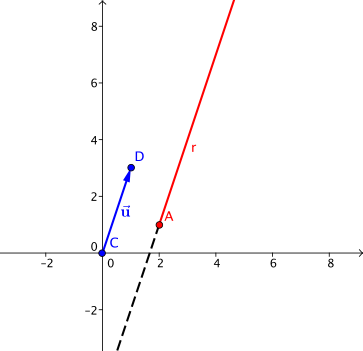
Semirreta r

A linha tracejada representa os pontos que obteríamos se, ao contrário, substituíssemos o parâmetro t por todos os números negativos.

Se substituíssemos o parâmetro t por todos os números do intervalo unitário [0, 1], obteríamos um segmento com o mesmo comprimento do módulo do vetor diretor. Obteríamos este segmento vermelho:
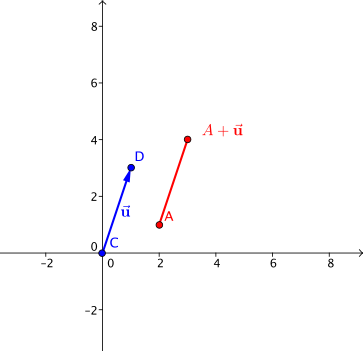
Segmento

Exemplos

Temos no plano dois pontos A(−1, 3) e B(2, 5).

  1. Determine a equação paramétrica da reta p que passa pelos pontos A, B. Primeiro determinamos o vetor diretor. Tomamos o segmento orientado AB→, e o vetor diretor u→ terá coordenadas

    u→=(u1,u2)=B−A=(2,5)−(−1,3)=(3,2)

    A equação paramétrica da reta tem, em geral, a forma X=A+t⋅u→; substituindo, obtemos a equação

    X=(−1,3)+t⋅(3,2)

    que podemos reescrever como o sistema:

    x1=−1+3tx2=3+2t

    Como estamos descrevendo uma reta, t ∈ ℝ. A figura vem um pouco mais abaixo.

  2. Determine a equação paramétrica da semirreta r que tem origem em A e passa pelo ponto B. Usamos a mesma equação paramétrica, apenas restringimos o parâmetro t. Agora só importa se t ∈ [0, +∞[ ou t ∈ ]−∞, 0].

    Obtivemos o vetor diretor do segmento orientado AB→, o que significa que a origem é A e a extremidade é B. É exatamente como precisamos: nossa semirreta também deve ter origem em A. Isso quer dizer que não precisamos inverter o sentido com valores negativos do parâmetro e, portanto, tomamos o parâmetro t no intervalo não negativo t ∈ [0, +∞[.

    Figura que descreve a resolução deste exercício e do anterior.
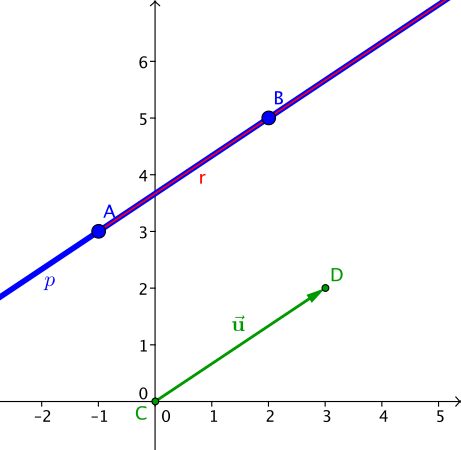
    Vetor diretor \vec{\mathbf{u}}, reta p e semirreta r

  3. Encontre o ponto médio do segmento AB. Podemos proceder de duas maneiras: somar as coordenadas dos pontos A, B e dividir as coordenadas resultantes por dois. Vamos fazer isso:

    M=(−1,3)+(2,5)2=(1,8)2=(12,4)

    Mas podemos obter o mesmo ponto também pelo vetor diretor. Nós o obtivemos do segmento orientado AB→, o que significa que, somando A+u→, obtemos o ponto B. Assim, se somamos a A a metade do vetor diretor, obtemos o ponto médio do segmento AB→:

    M=A+12u→=(−1,3)+12(3,2)=(−1,3)+(32,1)=(12,4)

    Vemos que saiu o mesmo ponto. Para conferir, a figura:
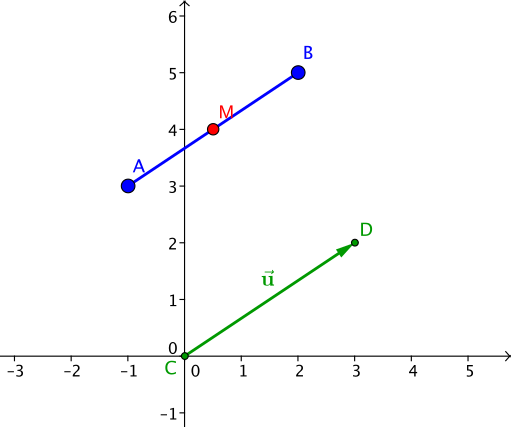
    Ponto médio M do segmento AB

Capítulos: Equações paramétricas da reta, Equação geral da reta, Vetor normal de uma reta, Equação reduzida da reta, Equações da reta no espaço