✖

Equazioni parametriche della retta

Le equazioni parametriche sono uno dei modi fondamentali per descrivere una retta nel piano o nello spazio.

Motivazione

Come potremmo descrivere una retta nel piano? Sappiamo che per descrivere una retta bastano due punti distinti, chiamiamoli ad esempio A e B. In altre parole: dati due punti distinti, per essi passa una sola retta p:
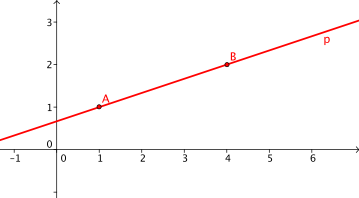
Retta passante per due punti

Come potremmo descrivere questa retta in un altro modo, usando i vettori? Possiamo disegnare nella figura un vettore u→ parallelo alla retta p.

Retta con il vettore \vec{\mathbf{u}}

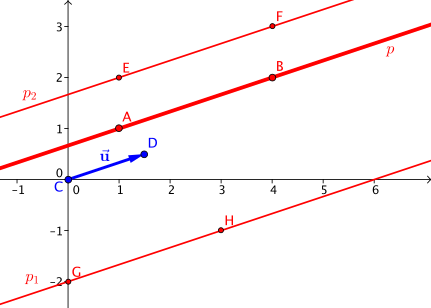
Questo vettore u→ ha la stessa direzione della retta p. Va bene, ma la sola direzione non ci basta. Se caratterizzassimo la retta p soltanto con il vettore u→, ne determineremmo solo la direzione, non la posizione precisa. Non avremmo modo di distinguere queste tre rette:

Tre rette con la stessa direzione del vettore \vec{\mathbf{u}}

Le nuove rette p1 e p2 hanno la stessa direzione della retta p e del vettore u→. Per definire la retta p in modo univoco ci serve conoscere anche almeno un punto che le appartiene. Se diciamo che la retta p ha la direzione descritta dal vettore u→ e passa per il punto A, la definiamo in modo univoco. Le rette p1 e p2 hanno sì la stessa direzione, ma nessuna delle due passa per il punto A.

Una retta qualsiasi possiamo scriverla come p(A,u→), dove A è un punto della retta e u→ è un vettore parallelo alla retta. Ad esempio, la retta p1 possiamo scriverla come p(G,u→) e la retta p2 come p(E,u→) oppure p(F,u→) – possiamo usare un punto qualsiasi della retta.

Vettore direttore della retta

Data la retta p(A,u→), il vettore u→ si chiama vettore direttore della retta. Il modo più semplice per trovarlo è scegliere due punti A, B della retta p: il vettore direttore sarà allora il segmento orientato AB→. Le sue coordinate si ottengono come differenza delle coordinate, u→=B−A. Esempio:
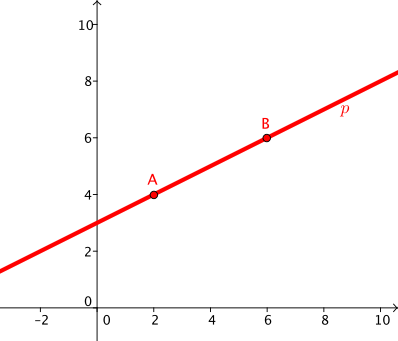
Retta p

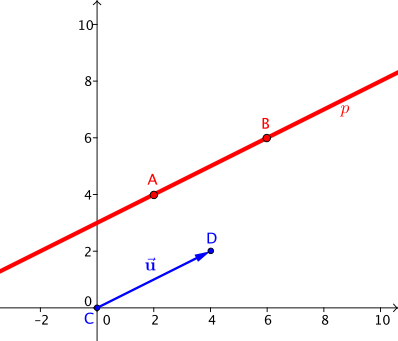
Abbiamo la retta p e su di essa due punti A, B. Il vettore direttore sarà uguale al segmento orientato AB→, quindi le coordinate del vettore u→ si ottengono calcolando

u→=(u1;u2)=(6;6)−(2;4)=(4;2)

Il vettore u→ ha dunque lo stesso modulo del segmento orientato AB→. Possiamo disegnare il vettore u→ nella figura così:

Retta con il vettore direttore

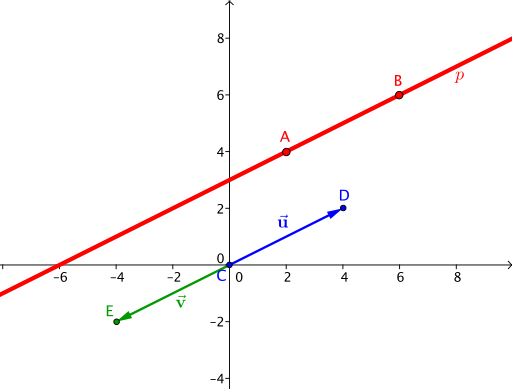
L'estremo finale del vettore u→ ha coordinate (4; 2), proprio come abbiamo calcolato, e si vede che il vettore è parallelo alla retta. Il vettore direttore ci mostra soltanto la direzione della retta o, forse meglio, la sua «inclinazione». Il vettore direttore deve solo essere parallelo alla retta. Quindi, se invece del segmento orientato AB→ prendessimo il segmento BA→, otterremmo il vettore direttore v→=A−B:

v→=(v1;v2)=(2;4)−(6;6)=(−4;−2)

Nella figura:

Due vettori direttori \vec{\mathbf{u}} e \vec{\mathbf{v}}

Vediamo che il vettore verde v→ è opposto al vettore blu u→. Eppure sono entrambi vettori direttori della retta p, perché sono entrambi paralleli alla retta p.

Equazioni parametriche della retta

Abbiamo la retta p, un punto A che le appartiene e un vettore direttore u→. Quale punto otteniamo se sommiamo il punto A e il vettore u→? Guardiamo la figura:
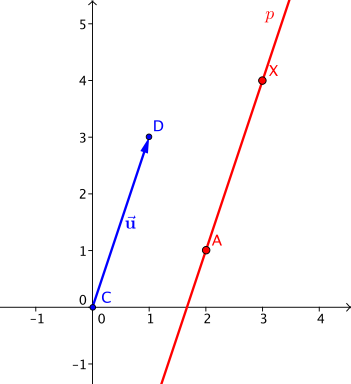
Risultato della somma A + \vec{\mathbf{u}}

Se sommiamo un punto della retta e il vettore direttore, otteniamo un punto X che appartiene anch'esso alla retta. In sostanza ci limitiamo a «spostare il punto A nella direzione del vettore di una distanza pari al modulo del vettore u→». Il punto X ha così coordinate:

X=(x;y)=A+u→=(2;1)+(1;3)=(3;4)

Che cosa succederebbe se prendessimo solo la metà del vettore u→, oppure il doppio? O il multiplo −1? Lo mostra ancora la figura:
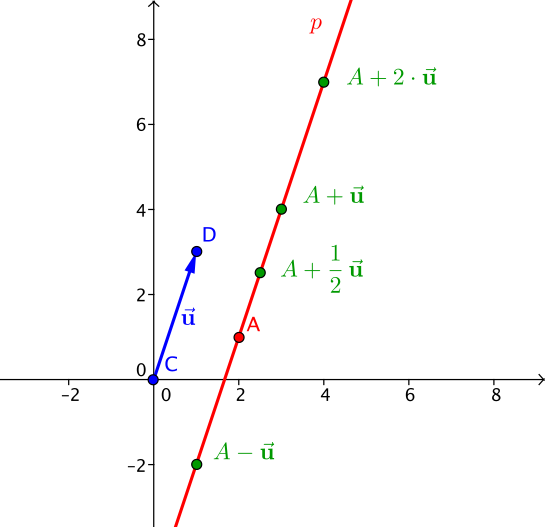
Somme del punto A con multipli del vettore \vec{\mathbf{u}}

Vediamo che, sommando al punto A un multiplo qualsiasi del vettore direttore u→, otteniamo sempre un punto della retta p. Il punto rosso A rappresenta l'«origine», mentre i punti verdi rappresentano i risultati delle somme del punto A con i multipli del vettore direttore blu u→.

In realtà, qualunque punto X della retta p scegliamo, possiamo sempre esprimerlo come somma del punto A e di un multiplo t del vettore direttore u→, dove t è un numero reale. Per tutti i punti X della retta p possiamo dire che esiste t ∈ ℝ tale che

X=A+t⋅u→.

In altre parole, se in questa equazione sostituiamo a t via via tutti i numeri reali, otteniamo tutti i punti che formano la retta p, cioè l'intera retta p. Questa equazione si chiama equazione parametrica della retta p(A,u→).

L'equazione precedente possiamo sostituirla con un sistema di equazioni. Se il punto X ha coordinate (x; y), il punto A ha coordinate (a1; a2) e il vettore u→ ha coordinate (u1; u2), possiamo scrivere

(x;y)=(a1;a2)+t⋅(u1;u2),

che si può riscrivere nel sistema già citato (esprimiamo separatamente la coordinata x e la coordinata y):

x=a1+t⋅u1y=a2+t⋅u2

Ogni retta del piano può essere espressa con questo sistema di equazioni.

Limitazione del parametro

Nel paragrafo precedente abbiamo detto che, se nell'equazione parametrica sostituiamo al parametro t tutti i numeri reali, otteniamo una retta. Che cosa succederebbe se non prendessimo tutti i numeri reali, ma, diciamo, solo la metà: i numeri reali non negativi?

Otterremmo una semiretta. Se torniamo a questa figura…

Somme del punto A con multipli del vettore \vec{\mathbf{u}}

…vediamo che per tutti i multipli positivi (cioè per t positivo) del vettore direttore u→ abbiamo ottenuto punti X che stavano «sopra» il punto A. Al contrario, se sommavamo un multiplo negativo di u→ (cioè t negativo), ottenevamo un punto dalla «parte opposta», «sotto» il punto A. Se al parametro t assegniamo tutti i numeri non negativi, cioè t ∈ [0; +∞), otteniamo questa semiretta r, evidenziata in rosso:
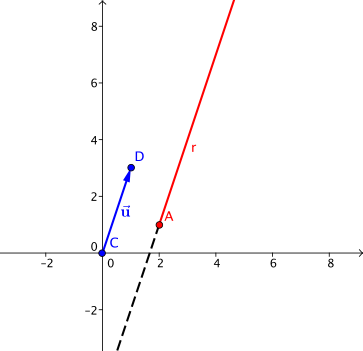
Semiretta r

La linea tratteggiata indica i punti che otterremmo se invece assegnassimo al parametro t tutti i numeri negativi.

Se al parametro t assegnassimo tutti i numeri dell'intervallo unitario [0; 1], otterremmo un segmento lungo quanto il modulo del vettore direttore. Otterremmo questo segmento rosso:
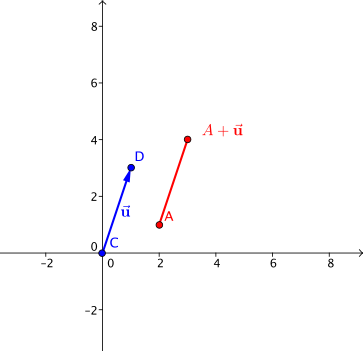
Segmento

Esempi

Nel piano abbiamo due punti A(−1; 3) e B(2; 5).

  1. Determina l'equazione parametrica della retta p passante per i punti A, B. Per prima cosa determiniamo il vettore direttore. Prendiamo il segmento orientato AB→, e il vettore direttore u→ avrà così coordinate

    u→=(u1;u2)=B−A=(2;5)−(−1;3)=(3;2)

    L'equazione parametrica della retta ha in generale la forma X=A+t⋅u→; sostituendo otteniamo l'equazione

    X=(−1;3)+t⋅(3;2)

    che possiamo riscrivere nel sistema così:

    x1=−1+3tx2=3+2t

    Poiché descriviamo una retta, t ∈ ℝ. La figura segue poco più sotto.

  2. Determina l'equazione parametrica della semiretta r che ha come origine il punto A e passa per il punto B. Usiamo la stessa equazione parametrica, limitando soltanto il parametro t. Ora si tratta solo di decidere se t ∈ [0; +∞) oppure t ∈ (−∞; 0].

    Il vettore direttore l'abbiamo ottenuto dal segmento orientato AB→, il che significa che il punto iniziale è A e il punto finale è B. È proprio ciò che ci serve: anche la nostra semiretta deve avere origine in A. Questo vuol dire che non dobbiamo invertire il verso con valori negativi del parametro e prenderemo quindi il parametro t dall'intervallo non negativo t ∈ [0; +∞).

    Ecco la figura che descrive la soluzione di questo esercizio e del precedente.
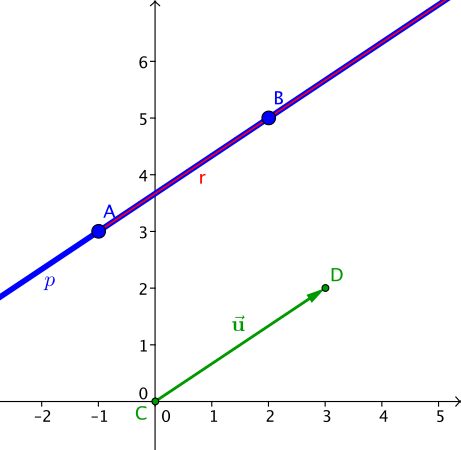
    Vettore direttore \vec{\mathbf{u}}, retta p e semiretta r

  3. Trova il punto medio del segmento AB. Possiamo procedere in due modi: sommare le coordinate dei punti A, B e dividere per due le coordinate ottenute. Facciamolo:

    M=(−1;3)+(2;5)2=(1;8)2=(12;4)

    Lo stesso punto si può però ottenere anche tramite il vettore direttore. Lo abbiamo ricavato dal segmento orientato AB→, il che significa che sommando A+u→ otteniamo il punto B. Quindi, se ad A sommiamo la metà del vettore direttore, otteniamo il punto medio del segmento AB:

    M=A+12u→=(−1;3)+12(3;2)=(−1;3)+(32;1)=(12;4)

    Vediamo che è venuto lo stesso punto. Per controllo, la figura:
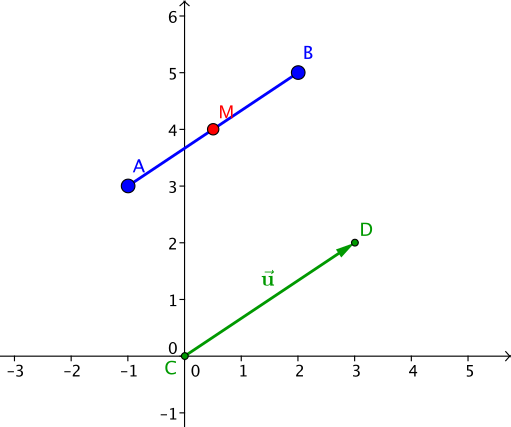
    Punto medio M del segmento AB

Capitoli: Equazioni parametriche della retta, Forma implicita dell’equazione della retta, Vettore normale di una retta, Forma esplicita della retta, Equazioni della retta nello spazio