✖

Ecuațiile parametrice ale dreptei

Ecuațiile parametrice ale dreptei sunt o formă de bază de a scrie ecuația unei drepte în plan sau în spațiu.

Motivație

Cum am putea descrie o dreaptă în plan? Știm că pentru a descrie o dreaptă ne sunt de ajuns două puncte distincte, să le notăm de exemplu A și B. Altfel spus: dacă avem două puncte distincte, prin ele trece exact o dreaptă p:
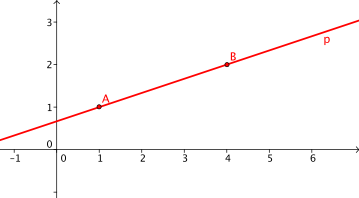
Dreapta dusă prin două puncte

Cum am putea descrie această dreaptă altfel, cu ajutorul vectorilor? Putem desena în figură un vector u→ paralel cu dreapta p.

Dreapta și vectorul u⃗

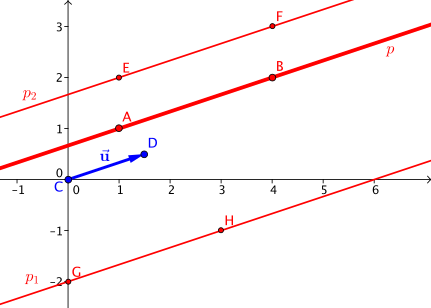
Acest vector u→ are aceeași direcție ca dreapta p. E foarte bine, dar direcția singură nu ne ajunge. Dacă am caracteriza dreapta p doar prin vectorul u→, am stabili doar direcția dreptei, nu și poziția ei concretă. N-am avea cum să deosebim aceste trei drepte:

Trei drepte cu aceeași direcție ca vectorul u⃗

Noile drepte p1 și p2 au aceeași direcție ca dreapta p și ca vectorul u→. Pentru a defini dreapta p fără ambiguitate, mai avem nevoie să cunoaștem cel puțin un punct de pe dreapta p. Dacă spunem că dreapta p are direcția dată de vectorul u→ și trece prin punctul A, o definim astfel fără ambiguitate. Dreptele p1 și p2 au aceeași direcție, dar niciuna nu trece prin punctul A.

Orice dreaptă o putem scrie ca p(A,u→), unde A este un punct al dreptei, iar u→ este un vector paralel cu dreapta. De exemplu, dreapta p1 am putea-o scrie sub forma p(G,u→), iar dreapta p2 ca p(E,u→) sau p(F,u→) – putem folosi orice punct al dreptei.

Vectorul director al dreptei

Dacă avem dreapta p(A,u→), vectorul u→ se numește vectorul director al dreptei. Cel mai simplu găsim un vector director luând două puncte A, B aflate pe dreapta p; vectorul director va fi atunci segmentul orientat AB→. Coordonatele acestui vector se obțin ca diferență a coordonatelor: u→=B−A. Exemplu:
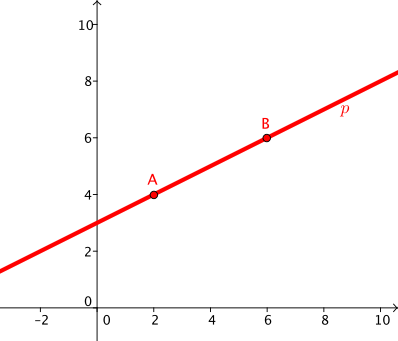
Dreapta p

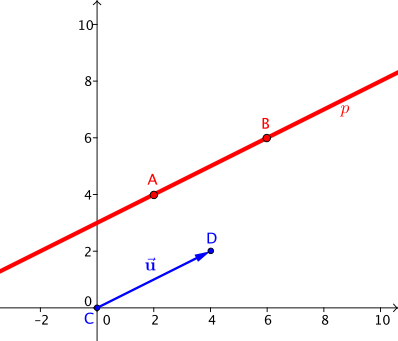
Avem dreapta p și pe ea două puncte A, B. Vectorul director va fi egal cu segmentul orientat AB→, deci coordonatele vectorului u→ le aflăm calculând

u→(u1,u2)=(6,6)−(2,4)=(4,2)

Vectorul u→ are atunci aceeași lungime ca segmentul orientat AB→. Acest vector u→ îl putem desena în figură astfel:

Dreapta cu vectorul director

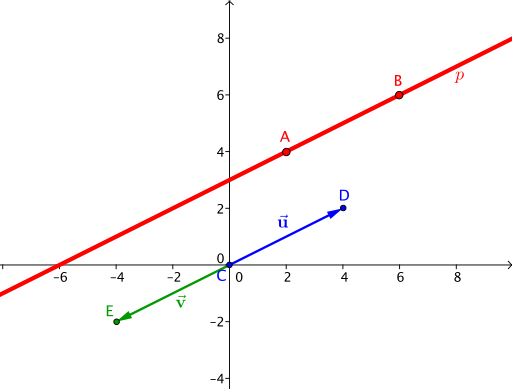
Extremitatea vectorului u→ are coordonatele (4, 2), exact cum am calculat, și se vede că acest vector este paralel cu dreapta. Vectorul director ne arată doar direcția dreptei, sau poate mai bine – „înclinarea dreptei”. Vectorul director trebuie doar să fie paralel cu dreapta. Deci, dacă în loc de segmentul orientat AB→ am lua segmentul BA→, ne-ar ieși vectorul director v→=A−B:

v→(v1,v2)=(2,4)−(6,6)=(−4,−2)

Desenat în figură:

Doi vectori directori u⃗ și v⃗

Vedem că vectorul verde v→ este opusul vectorului albastru u→. Totuși, amândoi sunt vectori directori ai dreptei p, deoarece amândoi sunt paraleli cu dreapta p.

Ecuațiile parametrice ale dreptei

Avem dreapta p, punctul A aflat pe această dreaptă și vectorul director u→. Ce punct obținem dacă adunăm punctul A cu vectorul u→? Să ne uităm la figură:
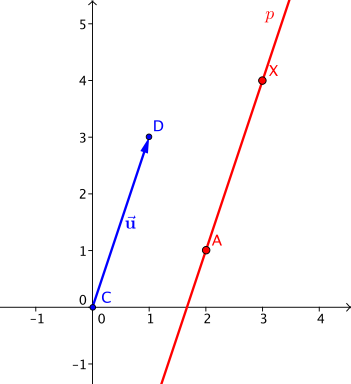
Rezultatul sumei A + u⃗

Dacă adunăm un punct aflat pe dreaptă cu vectorul director, obținem un punct X care se află tot pe această dreaptă. În fond, doar „deplasăm punctul A în sensul vectorului cu o distanță egală cu modulul vectorului u→”. Punctul X are deci coordonatele:

X(x,y)=A+u→=(2,1)+(1,3)=(3,4)

Ce s-ar întâmpla dacă am lua doar jumătate din vectorul u→ sau dublul lui? Sau de −1 ori? Figura ilustrează din nou:
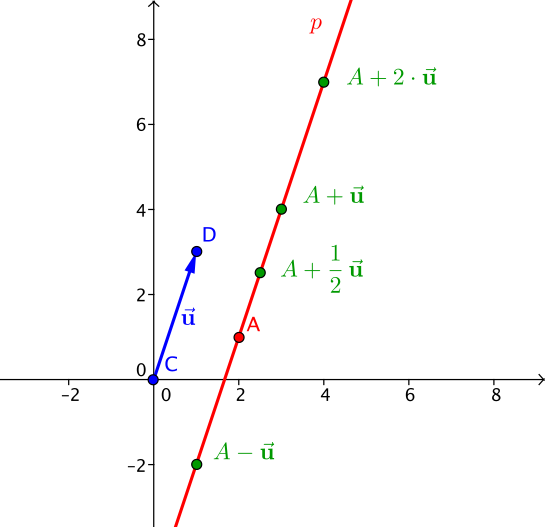
Sumele punctului A cu multipli ai vectorului u⃗

Vedem că, dacă adunăm punctul A cu un multiplu oarecare al vectorului director u→, obținem mereu un punct care se află pe dreapta p. Punctul roșu A reprezintă „originea”, iar punctele verzi sunt rezultatele sumelor dintre punctul A și multipli ai vectorului director albastru u→.

De fapt, oricare punct X de pe dreapta p am alege, el poate fi exprimat mereu ca suma dintre punctul A și t ori vectorul director u→, unde t este un număr real. Pentru toate punctele X de pe dreapta p putem spune că există t ∈ ℝ astfel încât

X=A+t⋅u→.

Cu alte cuvinte – dacă în această egalitate am înlocui pe rând pe t cu toate numerele reale, am obține toate punctele care formează dreapta p; am obține întreaga dreaptă p. Această egalitate se numește ecuația vectorială a dreptei p(A,u→), iar scrisă pe coordonate dă ecuațiile parametrice ale dreptei.

Egalitatea precedentă o putem înlocui cu un sistem de ecuații. Dacă punctul X are coordonatele (x, y), punctul A are coordonatele (a1, a2) și vectorul u→ are coordonatele (u1, u2), putem scrie

(x,y)=(a1,a2)+t⋅(u1,u2),

ceea ce se poate rescrie în sistemul de ecuații amintit (exprimăm separat coordonata x și separat coordonata y):

x=a1+t⋅u1y=a2+t⋅u2

Orice dreaptă din plan poate fi exprimată prin acest sistem de ecuații.

Restrângerea parametrului

În capitolul precedent am spus că, dacă în ecuațiile parametrice înlocuim parametrul t cu toate numerele reale, obținem dreapta. Ce s-ar întâmpla dacă n-am lua toate numerele reale, ci, să zicem, doar jumătate dintre ele – doar numerele reale nenegative?

Am obține o semidreaptă. Dacă ne întoarcem la această figură…

Sumele punctului A cu multipli ai vectorului u⃗

…vedem că pentru toți multiplii pozitivi (adică parametrul t pozitiv) ai vectorului director u→ am obținut puncte X aflate „deasupra” punctului A. Și invers – dacă am adunat un multiplu negativ al lui u→ (adică parametrul t negativ), am obținut un punct aflat în „partea opusă”, „sub” punctul A. Dacă pentru parametrul t înlocuim toate numerele nenegative, adică t ∈ [0, +∞), am obține această semidreaptă r, evidențiată cu roșu:
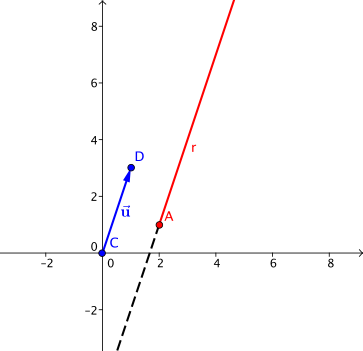
Semidreapta r

Linia întreruptă reprezintă punctele pe care le-am obține dacă am înlocui parametrul t cu toate numerele negative.

Dacă pentru parametrul t am înlocui toate numerele din intervalul unitate [0, 1], am obține un segment cu lungimea egală cu modulul vectorului director. Am obține acest segment roșu:
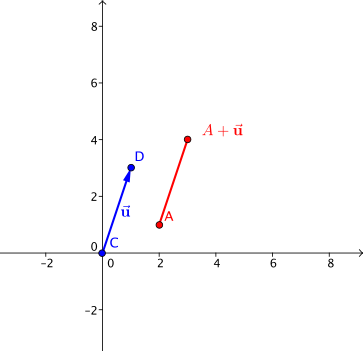
Segment

Exemple

Avem în plan două puncte A(−1, 3) și B(2, 5).

  1. Determină ecuațiile parametrice ale dreptei p care trece prin punctele A, B. Mai întâi determinăm vectorul director. Luăm segmentul orientat AB→, iar vectorul director u→ va avea coordonatele

    u→(u1,u2)=B−A=(2,5)−(−1,3)=(3,2)

    Ecuația vectorială a dreptei are în general forma X=A+t⋅u→, deci prin înlocuire obținem

    X=(−1,3)+t⋅(3,2)

    ceea ce putem rescrie în sistem astfel:

    x=−1+3ty=3+2t

    Deoarece descriem o dreaptă, t ∈ ℝ. Figura urmează puțin mai jos.

  2. Determină ecuațiile parametrice ale semidreptei r care are originea în A și trece prin punctul B. Folosim aceleași ecuații parametrice, doar restrângem parametrul t. Acum contează doar dacă t ∈ [0,+∞) sau t ∈ (−∞, 0].

    Vectorul director l-am obținut din segmentul orientat AB→, ceea ce înseamnă că originea este A și extremitatea este B. Este exact cum avem nevoie – și semidreapta noastră trebuie să aibă originea în A. Înseamnă că nu trebuie să schimbăm sensul prin valori negative ale parametrului și luăm parametrul t din intervalul nenegativ t ∈ [0, +∞).

    Figura care descrie rezolvarea acestei probleme și a celei precedente:
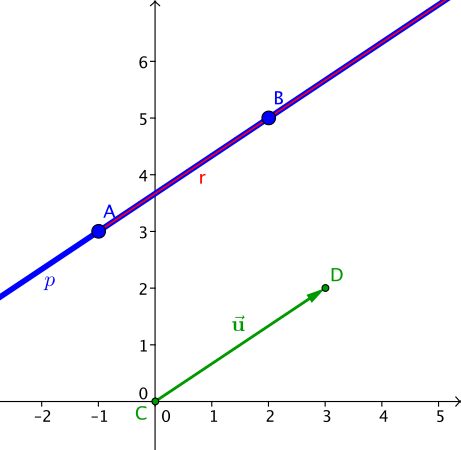
    Vectorul director u⃗, dreapta p și semidreapta r

  3. Află mijlocul segmentului AB. Putem proceda în două moduri: adunăm coordonatele punctelor A, B și împărțim coordonatele rezultate la doi. Să facem asta:

    M=(−1,3)+(2,5)2=(1,8)2=(12,4)

    Același punct îl putem obține însă și prin vectorul director. Pe acesta l-am obținut din segmentul orientat AB→, ceea ce înseamnă că, dacă adunăm A+u→, obținem punctul B. Deci, dacă la A adunăm jumătate din vectorul director, obținem mijlocul segmentului AB→:

    M=A+12u→=(−1,3)+12(3,2)=(−1,3)+(32,1)=(12,4)

    Vedem că a ieșit același punct. Pentru verificare, figura:
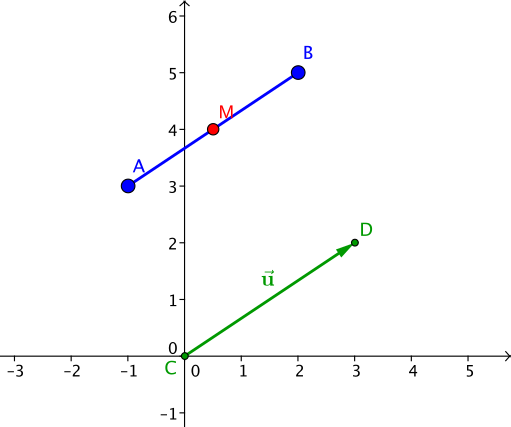
    Mijlocul M al segmentului AB

Capitole: Ecuațiile parametrice ale dreptei, Ecuația generală a dreptei, Vectorul normal al dreptei, Ecuația dreptei cu pantă, Ecuația dreptei în spațiu