✖

Parameterframstilling for en linje

Parameterframstillingen er den grunnleggende likningen for en linje i planet eller i rommet.

Motivasjon

Hvordan kan vi beskrive en linje i planet? Vi vet at to ulike punkter er nok til å bestemme en linje, la oss kalle dem A og B. Med andre ord: hvis vi har to ulike punkter, går det nøyaktig én linje p gjennom dem:
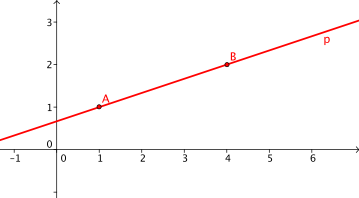
Linje gjennom to punkter

Hvordan kunne vi beskrive denne linjen på en annen måte, ved hjelp av vektorer? Vi kan tegne inn en vektor u→ som er parallell med linjen p.

Linje med vektoren \vec{\mathbf{u}}

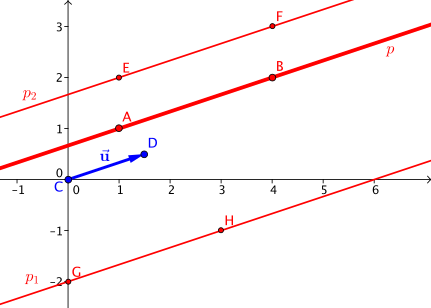
Denne vektoren u→ har samme retning som linjen p. Det er fint, men retningen alene er ikke nok. Hvis vi bare beskrev linjen p med vektoren u→, ville vi bare bestemme retningen til linjen, ikke den nøyaktige plasseringen. Da ville vi ikke kunne skille mellom disse tre linjene:

Tre linjer med samme retning som vektoren \vec{\mathbf{u}}

De nye linjene p1 og p2 har samme retning som linjen p og som vektoren u→. For å bestemme linjen p entydig trenger vi også å kjenne minst ett punkt som ligger på linjen p. Hvis vi sier at linjen p har retningen gitt ved vektoren u→ og går gjennom punktet A, har vi bestemt linjen p entydig. Linjene p1 og p2 har riktignok samme retning, men ingen av dem går gjennom punktet A.

Enhver linje kan vi skrive som p(A,u→), der A er et punkt på linjen og u→ er en vektor parallell med linjen. Linjen p1 kunne vi for eksempel skrive som p(G,u→) og linjen p2 som p(E,u→) eller p(F,u→). Vi kan bruke et hvilket som helst punkt på linjen.

Retningsvektor til en linje

Hvis vi har linjen p(A,u→), kaller vi vektoren u→ for retningsvektoren til linjen. Den enkleste måten å finne en retningsvektor på er å finne to punkter A, B som ligger på linjen p. Retningsvektoren er da det rettede linjestykket AB→. Koordinatene til vektoren får vi som differansen mellom koordinatene: u→=B−A. Eksempel:
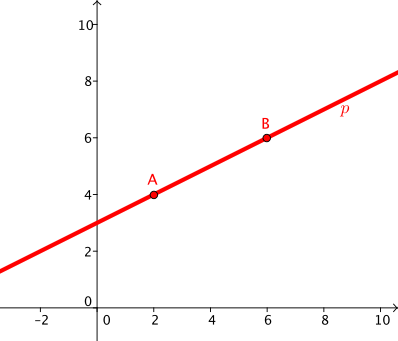
Linjen p

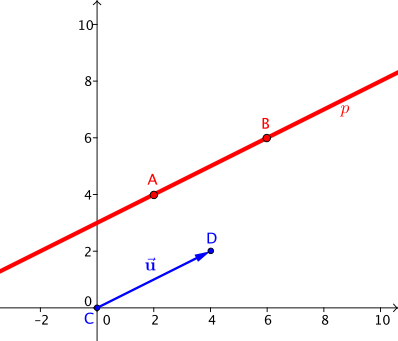
Vi har linjen p, og på den ligger to punkter A, B. Retningsvektoren er lik det rettede linjestykket AB→, så koordinatene til vektoren u→ finner vi ved å regne ut

u→=[u1,u2]=(6,6)−(2,4)=[4,2]

Vektoren u→ har da samme lengde som det rettede linjestykket AB→. Denne vektoren u→ kan vi tegne inn på figuren slik:

Linje med retningsvektor

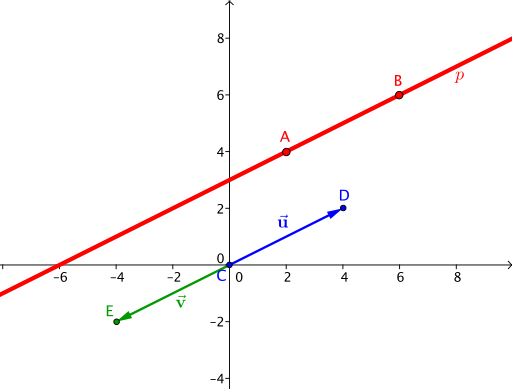
Sluttpunktet til vektoren u→ har koordinatene [4, 2], akkurat som vi regnet ut, og vi ser at vektoren er parallell med linjen. Retningsvektoren viser oss bare retningen til linjen, eller kanskje bedre, «helningen» til linjen. Retningsvektoren må bare være parallell med linjen. Hvis vi i stedet for det rettede linjestykket AB→ hadde tatt linjestykket BA→, hadde vi fått retningsvektoren v→=A−B:

v→=[v1,v2]=(2,4)−(6,6)=[−4,−2]

Tegnet inn på figuren:

To retningsvektorer \vec{\mathbf{u}} og \vec{\mathbf{v}}

Vi ser at den grønne vektoren v→ er motsatt av den blå vektoren u→. Likevel er begge retningsvektorer til linjen p, fordi begge er parallelle med linjen p.

Parameterframstilling for en linje

Vi har linjen p, punktet A som ligger på linjen, og retningsvektoren u→. Hvilket punkt får vi hvis vi legger vektoren u→ til punktet A? Se på figuren:
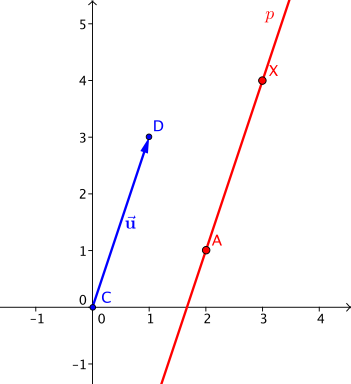
Resultatet av summen A + \vec{\mathbf{u}}

Hvis vi legger retningsvektoren til et punkt som ligger på linjen, får vi et punkt X som også ligger på denne linjen. Vi «flytter» i grunnen bare punktet A i retningen til vektoren, like langt som lengden av vektoren u→. Punktet X har dermed koordinatene:

X=(x,y)=A+u→=(2,1)+[1,3]=(3,4)

Hva ville skjedd hvis vi bare tok halvparten av vektoren u→, eller det dobbelte? Eller −1 ganger vektoren? Også det viser figuren:
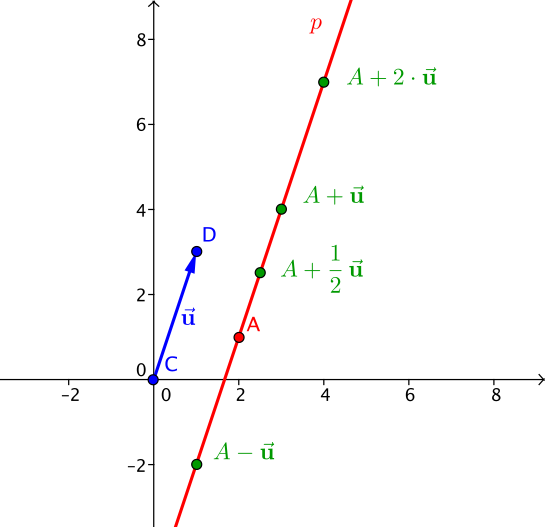
Summer av punktet A og multipler av vektoren \vec{\mathbf{u}}

Vi ser at når vi legger et hvilket som helst multiplum av retningsvektoren u→ til punktet A, får vi alltid et punkt som ligger på linjen p. Det røde punktet A er «utgangspunktet», og de grønne punktene viser resultatene av å legge multipler av den blå retningsvektoren u→ til punktet A.

Faktisk gjelder det at uansett hvilket punkt X på linjen p vi velger, kan vi alltid uttrykke dette punktet som summen av punktet A og t ganger retningsvektoren u→, der t er et reelt tall. For alle punkter X på linjen p kan vi si at det finnes et t ∈ ℝ slik at

X=A+t⋅u→.

Med andre ord: hvis vi i denne likningen etter hverandre setter inn alle reelle tall for t, får vi alle punktene som danner linjen p, altså hele linjen p. Denne likningen kalles parameterframstillingen for linjen p(A,u→).

Den forrige likningen kan vi erstatte med et likningssett. Hvis punktet X har koordinatene (x, y), punktet A har koordinatene (a1, a2) og vektoren u→ har koordinatene [u1, u2], kan vi skrive

(x,y)=(a1,a2)+t⋅[u1,u2],

og dette kan vi skrive om til det nevnte likningssettet (vi uttrykker x-koordinaten og y-koordinaten hver for seg):

x=a1+t⋅u1y=a2+t⋅u2

Hver linje i planet kan uttrykkes med dette likningssettet.

Begrensning av parameteren

I forrige kapittel sa vi at vi får en linje når vi setter inn alle reelle tall for parameteren t i parameterframstillingen. Hva skjer hvis vi ikke tar alle reelle tall, men si bare halvparten av dem, nemlig de ikke-negative reelle tallene?

Da får vi en halvlinje. Hvis vi går tilbake til denne figuren …

Summer av punktet A og multipler av vektoren \vec{\mathbf{u}}

… ser vi at for alle positive multipler (altså positiv parameter t) av retningsvektoren u→ fikk vi punkter X som lå «over» punktet A. Og omvendt: når vi la til et negativt multiplum av u→ (altså negativ parameter t), fikk vi et punkt på «motsatt side», «under» punktet A. Hvis vi setter inn alle ikke-negative tall for parameteren t, altså t ∈ [0, → ⟩, får vi en slik halvlinje r, uthevet med rødt:
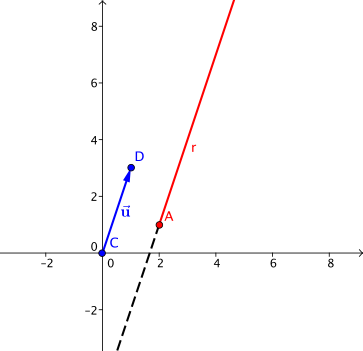
Halvlinjen r

Den stiplede linjen viser punktene vi ville fått hvis vi i stedet hadde satt inn alle negative tall for parameteren t.

Hvis vi setter inn alle tall fra enhetsintervallet [0, 1] for parameteren t, får vi et linjestykke som er like langt som retningsvektoren. Vi får dette røde linjestykket:
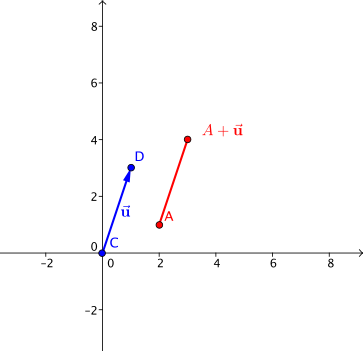
Linjestykke

Eksempler

I planet har vi to punkter A(−1, 3) og B(2, 5).

  1. Bestem parameterframstillingen for linjen p gjennom punktene A, B. Først bestemmer vi retningsvektoren. Vi tar det rettede linjestykket AB→, og retningsvektoren u→ får da koordinatene

    u→=[u1,u2]=B−A=(2,5)−(−1,3)=[3,2]

    Parameterframstillingen for en linje har generelt formen X=A+t⋅u→, og når vi setter inn, får vi likningen

    X=(−1,3)+t⋅[3,2]

    som vi kan skrive som et likningssett slik:

    x1=−1+3tx2=3+2t

    Siden vi beskriver en linje, er t ∈ ℝ. Figuren kommer litt lenger ned.

  2. Bestem parameterframstillingen for halvlinjen r som har startpunkt A og går gjennom punktet B. Vi bruker samme parameterframstilling, men begrenser parameteren t. Spørsmålet er nå bare om t ∈ [0, → ⟩ eller t ∈ ⟨ ← , 0].

    Vi fikk retningsvektoren fra det rettede linjestykket AB→, og det betyr at startpunktet er A og sluttpunktet er B. Det er akkurat det vi trenger, siden halvlinjen vår også skal ha startpunkt A. Det betyr at vi ikke trenger å snu retningen med negative verdier av parameteren, og vi tar parameteren t fra det ikke-negative intervallet t ∈ [0, → ⟩.

    Figuren som viser løsningen på denne og den forrige oppgaven:
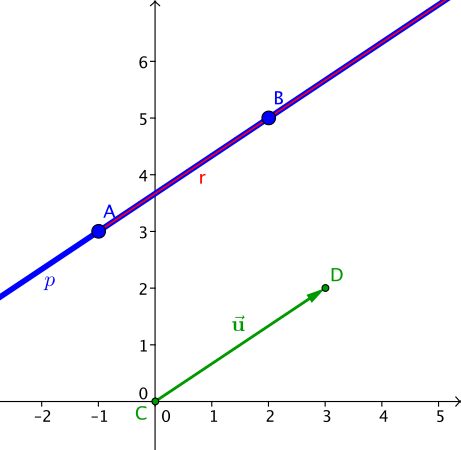
    Retningsvektoren \vec{\mathbf{u}}, linjen p og halvlinjen r

  3. Finn midtpunktet på linjestykket AB. Vi kan gå fram på to måter: legge sammen koordinatene til punktene A, B og dele de resulterende koordinatene på to. La oss gjøre det:

    S=(−1,3)+(2,5)2=(1,8)2=(12,4)

    Det samme punktet kan vi imidlertid også finne via retningsvektoren. Vi fikk den fra det rettede linjestykket AB→, og det betyr at når vi legger sammen A+u→, får vi punktet B. Når vi legger halvparten av retningsvektoren til A, får vi midtpunktet på linjestykket AB→:

    S=A+12u→=(−1,3)+12[3,2]=(−1,3)+[32,1]=(12,4)

    Vi ser at vi fikk det samme punktet. Her er en figur til kontroll:
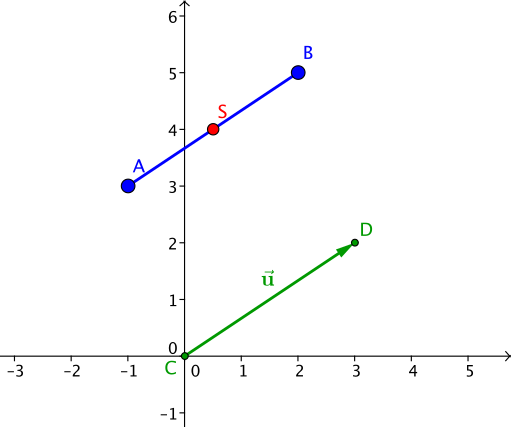
    Midtpunktet S på linjestykket AB

Kapitler: Parameterframstilling for en linje, Likningen for en linje på formen ax + by + c = 0, Normalvektoren til en linje, Linjens likning y = ax + b, Likningen for en linje i rommet