✖

Représentation paramétrique de la droite

La représentation paramétrique est une façon fondamentale de décrire une droite, dans le plan comme dans l'espace.

Motivation

Comment décrire une droite dans le plan ? On sait qu'il suffit de deux points distincts pour la définir. Notons-les par exemple A et B. Autrement dit, par deux points distincts passe une seule droite p :
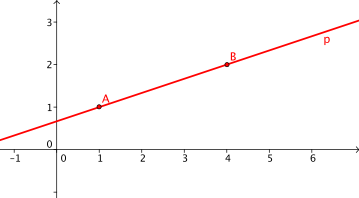
Droite passant par deux points

Comment décrire cette droite autrement, à l'aide de vecteurs ? On peut dessiner un vecteur u→ parallèle à la droite p.

Droite p et vecteur \vec{\mathbf{u}}

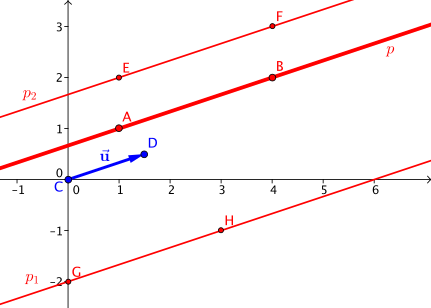
Ce vecteur u→ a la même direction que la droite p. C'est plutôt bien, mais la direction seule ne suffit pas. Si l'on caractérisait la droite p uniquement par le vecteur u→, on ne connaîtrait que sa direction, pas sa position. On ne pourrait pas distinguer ces trois droites :

Trois droites de même direction que le vecteur \vec{\mathbf{u}}

Les nouvelles droites p1 et p2 ont la même direction que p et que le vecteur u→. Pour définir la droite p de façon univoque, il faut encore connaître au moins un point situé sur p. Si l'on dit que la droite p a la direction donnée par le vecteur u→ et qu'elle passe par le point A, on la définit sans ambiguïté. Les droites p1 et p2 ont bien la même direction, mais aucune ne passe par le point A.

Toute droite peut s'écrire p(A,u→), où A est un point de la droite et u→ un vecteur parallèle à la droite. Par exemple, on peut écrire la droite p1 sous la forme p(G,u→) et la droite p2 sous la forme p(E,u→) ou p(F,u→) : on peut utiliser n'importe quel point de la droite.

Vecteur directeur de la droite

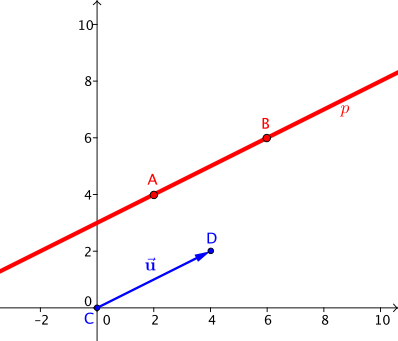
Si l'on a une droite p(A,u→), le vecteur u→ s'appelle le vecteur directeur de la droite. Le plus simple pour le trouver est de choisir deux points A et B situés sur la droite p ; le vecteur directeur est alors le bipoint AB→. Ses coordonnées s'obtiennent par la différence des coordonnées des points : u→=B−A. Exemple :
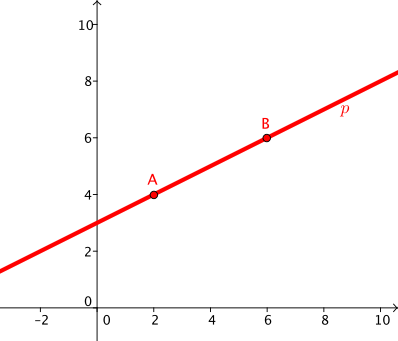
Droite p

La droite p contient deux points A et B. Le vecteur directeur est égal au bipoint AB→, donc ses coordonnées se calculent ainsi :

u→=(u1u2)=(6;6)−(2;4)=(4;2)

Le vecteur u→ a alors la même longueur que le segment orienté AB→. On peut le dessiner ainsi :

Droite avec son vecteur directeur

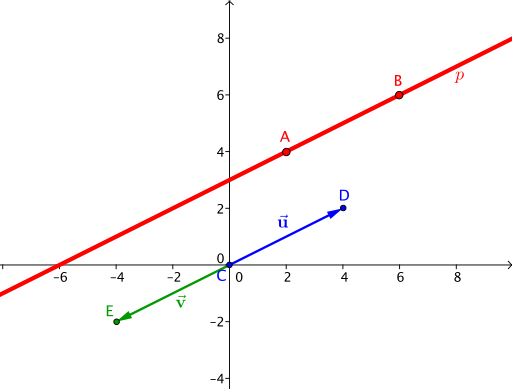
L'extrémité du vecteur u→ a pour coordonnées (4 ; 2), comme on l'a calculé, et l'on voit que ce vecteur est parallèle à la droite. Le vecteur directeur indique seulement la direction de la droite, ou plutôt son « inclinaison ». Il suffit qu'il soit parallèle à la droite. Si l'on prenait le bipoint BA→ au lieu de AB→, on obtiendrait le vecteur directeur v→=A−B :

v→=(v1v2)=(2;4)−(6;6)=(−4;−2)

Dans la figure :

Deux vecteurs directeurs \vec{\mathbf{u}} et \vec{\mathbf{v}}

On voit que le vecteur vert v→ est opposé au vecteur bleu u→. Or ce sont tous deux des vecteurs directeurs de la droite p, puisqu'ils sont tous deux parallèles à p.

Représentation paramétrique de la droite

Nous avons une droite p, un point A situé sur cette droite et un vecteur directeur u→. Quel point obtient-on si l'on ajoute au point A le vecteur u→ ? Regardons la figure :
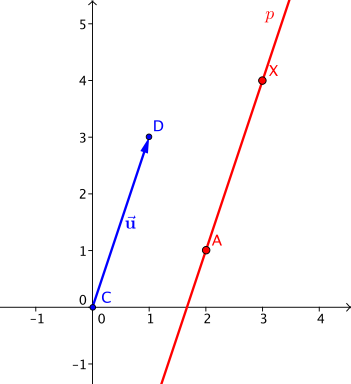
Résultat de la somme A + \vec{\mathbf{u}}

Si l'on ajoute à un point situé sur la droite le vecteur directeur, on obtient un point X qui est lui aussi situé sur cette droite. En fait, on ne fait que « décaler le point A dans la direction du vecteur, sur une distance égale à la norme du vecteur u→ ». Le point X a donc pour coordonnées :

X=(x;y)=A+u→=(2;1)+(1;3)=(3;4)

Que se passerait-il si l'on prenait seulement la moitié du vecteur u→, ou son double ? Ou −1 fois ce vecteur ? La figure le montre à nouveau :
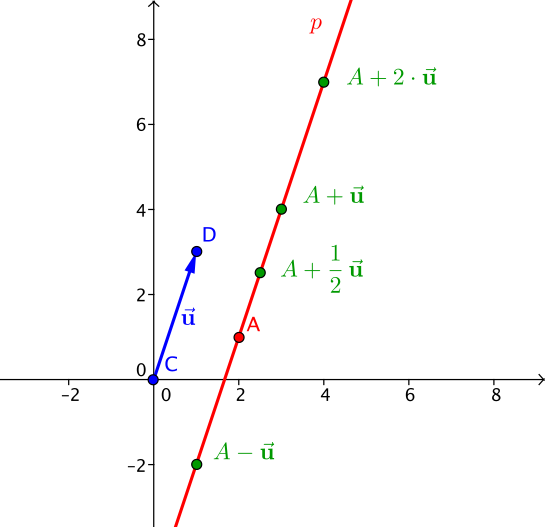
Sommes du point A avec des multiples du vecteur \vec{\mathbf{u}}

On constate que si l'on ajoute au point A n'importe quel multiple du vecteur directeur u→, on obtient toujours un point situé sur la droite p. Le point rouge A représente le « point de départ », et les points verts représentent les résultats des sommes du point A avec les multiples du vecteur bleu u→.

En fait, quel que soit le point X choisi sur la droite p, on peut toujours l'exprimer comme la somme du point A et d'un multiple t du vecteur directeur u→, où t est un nombre réel. Pour tous les points X de la droite p, il existe donc t ∈ ℝ tel que

X=A+t⋅u→.

Autrement dit : si l'on substitue successivement à t tous les nombres réels, on obtient tous les points qui forment la droite p, c'est-à-dire la droite p tout entière. Cette égalité s'appelle la représentation paramétrique de la droite p(A,u→).

Cette égalité peut être remplacée par un système d'équations. Si le point X a pour coordonnées (x ; y), le point A a pour coordonnées (a1 ; a2) et le vecteur u→ a pour coordonnées (u1u2), alors on peut écrire

(x;y)=(a1;a2)+t⋅(u1;u2),

ce qui se réécrit en le système d'équations annoncé (on sépare la coordonnée x et la coordonnée y) :

x=a1+t⋅u1y=a2+t⋅u2

Toute droite du plan peut être exprimée par ce système d'équations.

Restriction du paramètre

Dans le chapitre précédent, nous avons vu que si l'on substitue à t dans la représentation paramétrique tous les nombres réels, on obtient la droite. Que se passerait-il si l'on ne prenait pas tous les nombres réels, mais disons seulement la moitié d'entre eux, à savoir les réels positifs ou nuls ?

On obtiendrait une demi-droite. Revenons à cette figure…

Sommes du point A avec des multiples du vecteur \vec{\mathbf{u}}

…on voit que pour tous les multiples strictement positifs du vecteur directeur u→ (c'est-à-dire pour un paramètre t strictement positif), on a obtenu des points X situés « au-dessus » du point A. Inversement, en ajoutant un multiple strictement négatif de u→ (c'est-à-dire un paramètre t strictement négatif), on obtient un point situé « du côté opposé », « en dessous » du point A. Si l'on substitue à t tous les nombres positifs ou nuls, c'est-à-dire t ∈ [0 ; +∞[, on obtient la demi-droite r, mise en évidence en rouge :
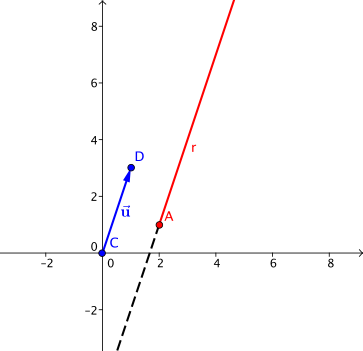
Demi-droite r

La ligne en pointillés représente les points que l'on obtiendrait en substituant au contraire à t tous les nombres strictement négatifs.

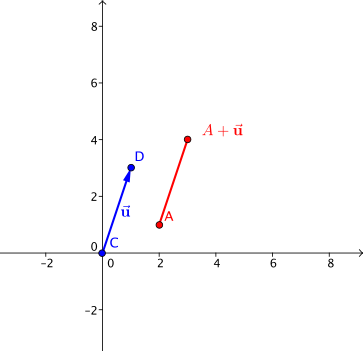
Si l'on substitue à t tous les nombres de l'intervalle unité [0 ; 1], on obtient un segment dont la longueur est celle du vecteur directeur. C'est le segment rouge :
Segment

Exemples

On considère dans le plan deux points A(−1 ; 3) et B(2 ; 5).

  1. Détermine une représentation paramétrique de la droite p passant par les points A et B. On commence par déterminer le vecteur directeur u→, dont les coordonnées sont celles du bipoint AB→ :

    u→=(u1u2)=B−A=(2;5)−(−1;3)=(3;2)

    Une représentation paramétrique d'une droite a en général la forme X=A+t⋅u→ ; après substitution, on obtient donc

    X=(−1;3)+t⋅(3;2)

    que l'on peut réécrire sous forme de système :

    x1=−1+3tx2=3+2t

    Comme on décrit une droite, t ∈ ℝ. La figure suit un peu plus bas.

  2. Détermine une représentation paramétrique de la demi-droite r qui a pour origine le point A et passe par le point B. On utilise la même représentation paramétrique, mais on restreint le paramètre t. Il s'agit seulement de savoir si t ∈ [0 ; +∞[ ou t ∈ ]−∞ ; 0].

    Le vecteur directeur a été obtenu à partir du bipoint AB→, ce qui signifie que le point de départ est A et le point d'arrivée est B. C'est exactement ce qu'il faut : notre demi-droite doit elle aussi avoir pour origine A. Il n'est donc pas nécessaire d'inverser le sens avec des valeurs négatives du paramètre ; on prend t dans l'intervalle des réels positifs ou nuls t ∈ [0 ; +∞[.

    Figure décrivant la solution de cet exercice et du précédent :
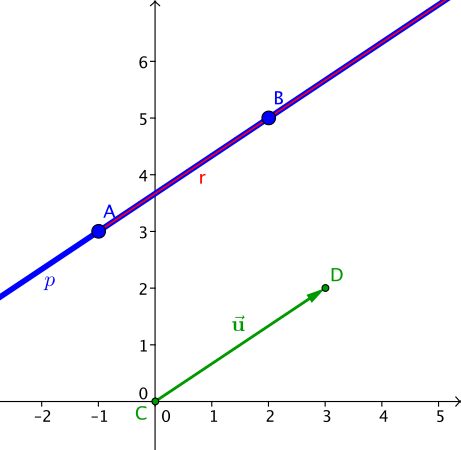
    Vecteur directeur \vec{\mathbf{u}}, droite p et demi-droite r

  3. Détermine le milieu I du segment [AB]. On peut procéder de deux façons. D'abord, additionner les coordonnées des points A et B puis diviser les coordonnées obtenues par deux. Faisons-le :

    I=(−1;3)+(2;5)2=(1;8)2=(12;4)

    Mais on peut aussi obtenir le même point à l'aide du vecteur directeur. Celui-ci a été obtenu à partir du bipoint AB→, donc l'addition A+u→ donne le point B. Si l'on ajoute à A la moitié du vecteur directeur, on obtient le milieu du segment [AB] :

    I=A+12u→=(−13)+12(3;2)=(−1;3)+(32;1)=(12;4)

    On constate que l'on obtient le même point. Voici la figure de contrôle :
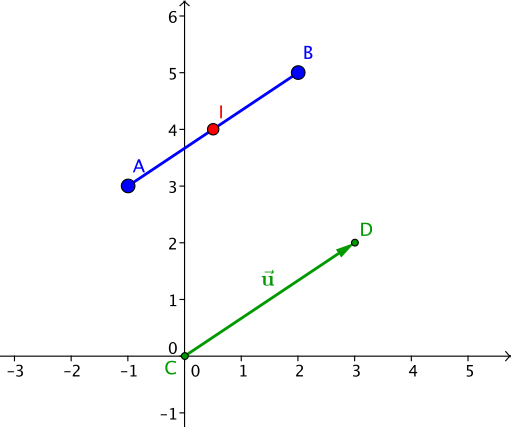
    Milieu I du segment [AB]

Chapitres: Représentation paramétrique de la droite, Équation cartésienne de la droite, Vecteur normal à une droite, Équation réduite de la droite, Équation de la droite dans l’espace