
Vecteur normal à une droite
Le vecteur normal d'une droite p est un vecteur perpendiculaire à la droite p, dont les coordonnées se déduisent de l'équation cartésienne de la droite.
Motivation
Considérons une droite p qui passe par les points A(0 ; 1), B(2 ; 5). Cette droite correspond au graphe de la fonction y = 2x + 1, donc son équation cartésienne est −2x + y − 1 = 0. Figure :
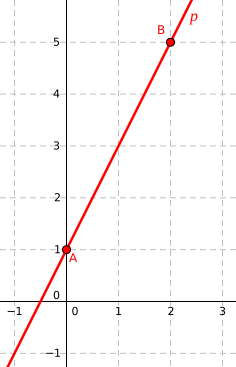
L'équation cartésienne a la forme générale ax + by + c = 0 ; dans notre cas, pour −2x + y − 1 = 0, on a a = −2, b = 1, c = −1. Quelle est la signification géométrique des paramètres a, b ? Dessinons, juste pour le plaisir, le vecteur
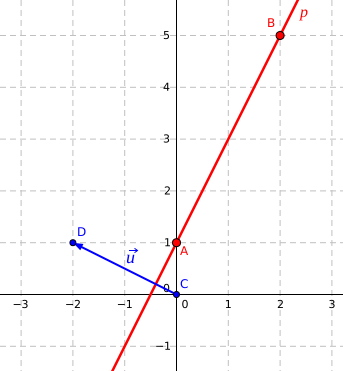
On voit assez nettement que ce vecteur est perpendiculaire à la droite p. Ce n'est pas un hasard : pour toute équation cartésienne ax + by + c = 0 d'une droite, le vecteur
Propriétés du vecteur normal
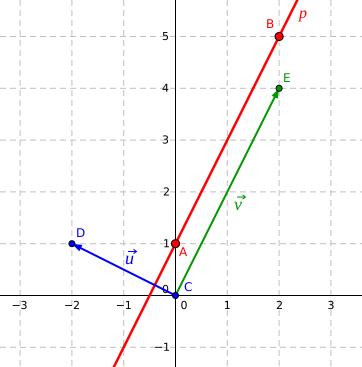
D'après les propriétés du produit scalaire, le produit scalaire de deux vecteurs est nul si et seulement si les vecteurs sont orthogonaux. Comme le vecteur directeur de la droite p est parallèle à p, tout vecteur directeur de p est orthogonal au vecteur normal. Si l'on calcule le vecteur directeur à partir du bipoint
Dans la figure :
En jouant un peu avec le produit scalaire de deux vecteurs, défini pour rappel par
on constate que, pour des nombres réels a, b, le produit scalaire des vecteurs
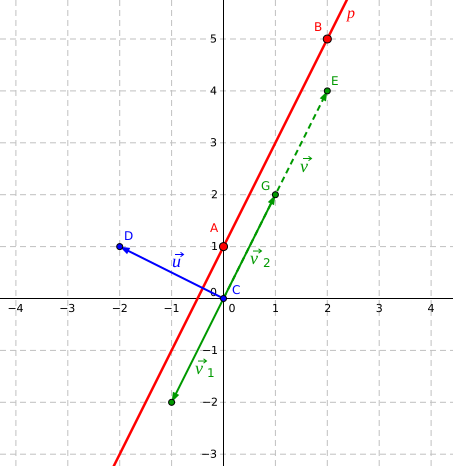
Revenons maintenant à la droite p d'équation cartésienne ax + by + c = 0 et à son vecteur normal
On peut dessiner dans la figure les vecteurs
Détermination de l'équation cartésienne d'une droite à partir d'un vecteur normal et d'un point
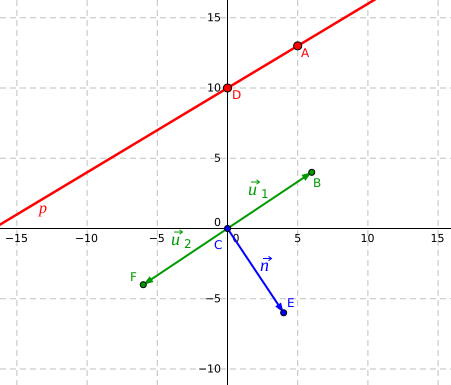
Nous savons déjà qu'on peut assez facilement déduire l'équation cartésienne de la représentation paramétrique. Si l'on connaît le vecteur normal
Il reste à calculer le coefficient c. Cette équation doit être vérifiée par tous les points de la droite p. Autrement dit, si l'on remplace x, y par les coordonnées d'un point de p, l'équation doit être vérifiée. Il suffit donc de substituer le point A, par lequel p passe certainement. Le point A a pour coordonnées A(5 ; 13) ; on remplace donc x = 5, y = 13 dans l'équation 4x − 6y + c = 0 :
L'équation cartésienne complète de la droite p est donc
Deux vecteurs directeurs de la droite p sont
Chapitres: Représentation paramétrique de la droite, Équation cartésienne de la droite, Vecteur normal à une droite, Équation réduite de la droite, Équation de la droite dans l’espace
