
Differentialkvotient og afledet funktion
Differentialkvotienten er et grundlæggende begreb i differentialregningen og spiller en vigtig rolle for eksempel ved undersøgelse af en funktions forløb. På den ene side er den hadet af eleverne, og på den anden side kan selv en passende veltrænet abe beregne en differentialkvotient. I denne artikel bliver kun definitionen af differentialkvotienten og de tilhørende begreber beskrevet og forklaret. Løste eksempler finder du i de tilstødende artikler: simple eksempler på differentiation og sværere eksempler. Den modsatte proces af differentiation er integration.
Hvad er en differentialkvotient
Inden vi overhovedet når frem til definitionen af differentialkvotienten, siger vi, hvad vi overhovedet beregner med den, og hvad det efterfølgende kan bruges til.
Med differentialkvotienten af en funktion får vi tangentens hældningskoefficient. Det er nok mange bandeord på én gang, så lad os tage det fra begyndelsen. Kort sagt er en tangent en linje, der rører den givne graf i netop ét punkt. Det er ikke en præcis definition, den kan du for eksempel læse på Wikipedia, men groft sagt er det nok. Se nu på den følgende figur:

Den sorte kurve er grafen for funktionen y = x2. Den blå linje er tangenten til denne funktion i punktet D(1, 1), markeret med rødt. Med grønt er vist vinklen α, som tangenten danner med x-aksen — mere præcist med den positive x-akse. Nu definerer vi begrebet tangentens hældningskoefficient. Tangentens hældningskoefficient er i denne figur tangens til vinklen alfa. Tangens er en klassisk trigonometrisk funktion, som vi for eksempel kan bruge til at beregne vinkler og sidelængder i en trekant. Så tangentens hældningskoefficient er tangens til den vinkel, som den givne tangent danner med den positive x-akse. Og netop denne hældningskoefficient får vi ved hjælp af differentialkvotienter.
Videre skelner vi mellem begreberne differentialkvotient af en funktion i et punkt og afledet funktion. Differentialkvotienten af en funktion i et punkt er netop tangentens hældningskoefficient i det givne punkt. Den afledede funktion er så en anden funktion, som foreskriver hældningskoefficienterne for et generelt argument x. Et eksempel følger.
Motivation
Ved hjælp af differentialkvotienten kan vi altså beregne tangenters hældningskoefficienter. Hvad kan det bruges til? Se på den følgende figur:
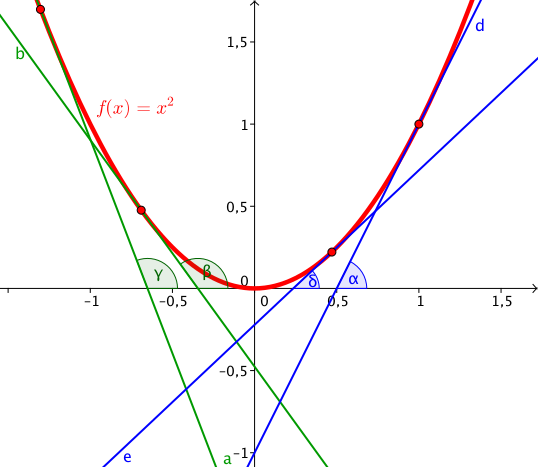
På figuren er igen funktionen y = x2 og fire tangenter. To grønne og to blå. Bemærk, at funktionen y = x2 er strengt aftagende på intervallet ]−∞; 0[, mens den er strengt voksende på intervallet ]0; ∞[. Men hvad gælder samtidig for deres tangenter, eller rettere for den vinkel, som de danner med den positive akse? De blå tangenter, som er tangenter, der går gennem punkter, som hører til intervallet, hvor funktionen vokser, danner med aksen en vinkel, der er mindre end 90 grader. Mens de grønne tangenter danner med aksen en vinkel, der er større end 90 grader. Hvordan afspejler det sig i tangenternes hældningskoefficienter?
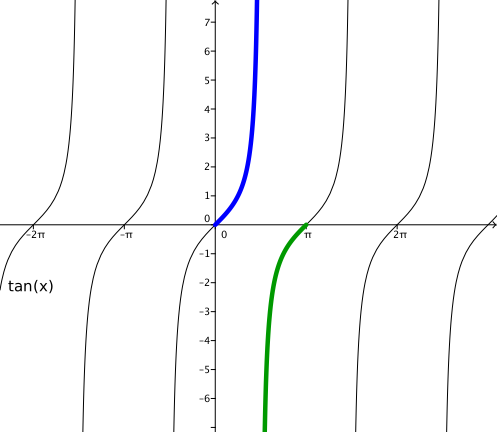
Til det skal vi kende tangensfunktionens opførsel. Af den følgende graf får vi at vide, at hvis vinklen har en størrelse på mindre end 90 grader, så er værdien af tangens positiv (den blåt fremhævede del); omvendt, hvis vinklen er større end 90 grader, men mindre end 180 grader (dvs. mindre end π radianer), så er værdien af tangens negativ. Hvilken konklusion kan vi altså drage? Hvis tangentens hældningskoefficient (glem ikke, at hældningskoefficienten netop er tangens til vinklen) i det givne punkt er positiv, så er funktionen strengt voksende i det givne punkt, hvis den er negativ, så er den strengt aftagende.
Definition
Inden vi når frem til selve definitionen af differentialkvotienten, må vi gå en lang vej. Og til det får vi brug for grænseværdi af en funktion. Hvis du ikke har styr på grænseværdier, så gå tilbage til dem eller spring bare over til formlerne, den videre fortælling er nok ikke noget for dig.
Før vi går videre til selve tangentens hældningskoefficient, standser vi ved sekantens hældningskoefficient, som er lettere. En sekant er en linje, der skærer grafen i to punkter. Nu prøver vi at udlede, hvordan vi ville beregne denne hældningskoefficient. Se på figuren:

Vi har dér grafen for funktionen x2 + 1 og sekanten s, som skærer grafen i to punkter (0,5; 1,25) og (2, 5). Disse punkter er fremhævet med blåt. Fordi vi ikke er særligt interesseret i de konkrete værdier, er disse værdier i grafen vist generelt som a og b og f(a) og f(b). Hvor f(a) er værdien af funktionen f i punktet x = a. Der gælder: værdien af vores funktion x2 + 1 i punktet x = 2 er 22 + 1 = 5.
Nu gælder det om at udlede, hvordan vi beregner vinklen betegnet alfa, dvs. den vinkel, som sekanten danner med x-aksen. Først ændrer vi lidt på figuren, så vi dér får en trekant, det bliver lettere at arbejde med.

Hvad har vi gjort? Vi har forbundet de punkter, hvor sekanten skar grafen for funktionen y = x2 + 1, med et linjestykke og færdigtegnet dem til en retvinklet trekant ABC. Hvad hjælper det os med? Vinklen betegnet β har nemlig samme størrelse som vinklen α (det er ensliggende vinkler). Samtidig kender vi længderne af siderne AB og BC. Der gælder |AB| = b − a (det er simpelthen afstanden fra punktet b til a). Tilsvarende gælder, at længden |BC| = f(b) − f(a). Hvordan beregner vi nu størrelsen af vinklen β, eller rettere α?
Vi skal vide, hvordan man beregner tangens. Tangens er forholdet mellem den modstående katete og den hosliggende katete, altså tangens til vinklen alfa (beta) er lig med forholdet mellem længden af siden BC og længden af siden AB. Vi skriver det op:
Fordi hældningskoefficienten er tangens til vinklen, har vi med denne formel beregnet sekantens hældningskoefficient. Men hvordan hjælper det os, når vi vil beregne tangentens hældningskoefficient? Forestil dig, at vi bringer punkterne A og C tættere og tættere på hinanden, indtil de falder sammen. Tilnærmelsen er vist på figuren:
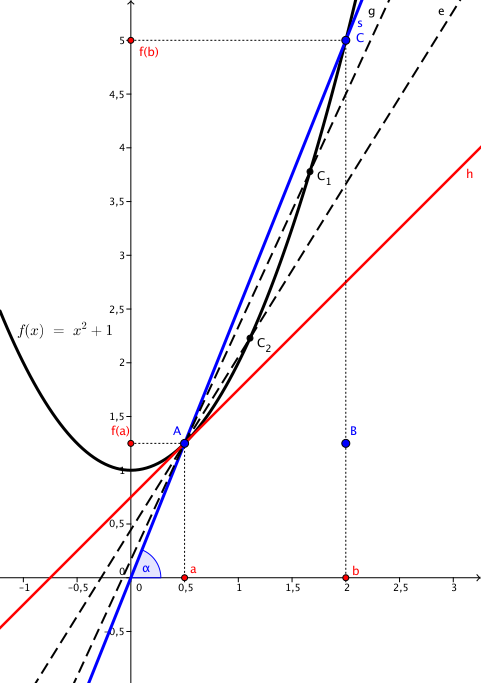
Jo mere vi bringer det øverste skæringspunkt tættere på det nederste skæringspunkt, jo tættere er sekanten på at blive en tangent. Den oprindelige sekant/linje CA var langt fra at være en tangent. Når vi bringer punktet C tættere på punktet A, får vi f.eks. sekanten C1A, som allerede ligner en tangent mere. Sekanten C2A ligner den endnu mere osv.
Hvornår bliver en sekant til en tangent? I det øjeblik, hvor begge skæringspunkter falder sammen i ét, dvs. når der for et punkt Cn ville gælde, at Cn = A. I det øjeblik har vi af sekanten fået en tangent, hvilket var det, vi ville. Spørgsmålet er, hvordan vi beregner hældningskoefficienten, for vi kan ikke bare trække disse to punkter fra hinanden, fordi de er ens:
Det går ikke, sådan kan vi ikke regne. Det er ikke tilfældigt, at vi kun har bragt de givne punkter tættere på hinanden. Vi får nemlig brug for en grænseværdi. Vi vil nu beregne tangentens hældningskoefficient i det givne punkt (a, f(a)), og vi har til rådighed hældningskoefficienterne for alle mulige sekanter (dem kan vi allerede beregne). Vi beregner altså efterhånden hældningskoefficienterne for sekanter, som vi bringer tættere på, så der opstår en tangent. Vi bringer altså b tættere på a. Vi kan ikke bringe punkterne så tæt på, at de er lig med hinanden, men vi kan bringe dem så tæt på, at deres forskel i grænsen nærmer sig nul. Se der, en grænseværdi. Vi bringer altså b tættere på a, indtil de i grænsen er lig med hinanden. Vi beregner altså grænseværdien, når b går mod a. Det er det hele, formlen ser sådan ud:
Denne grænseværdi kalder vi differentialkvotienten af funktionen f(x) i punktet x = a. Jeg minder om, at vinklen α er lig med vinklen β. Normalt bruger vi ikke variablene a og b, men vi søger differentialkvotienten i punktet x0 og nærmer os med punktet x. Så kan vi skrive:
Indtil videre har vi, ligesom ved kontinuitet af en funktion, defineret differentialkvotienten i ét punkt. Hvis vi har en funktion f(x), som er differentiabel på et åbent interval I, så definerer værdierne af denne differentialkvotient en funktion f′(x), som vi kalder den afledede funktion.
Differentialkvotienten skriver vi med mærke i hævet skrift, nogenlunde sådan her:
Du kan også støde på en anden form for skrivemåde ved hjælp af dx:
I den formel, vi brugte for et øjeblik siden, kan vi altså udskifte tangens med betegnelsen for differentialkvotienten:
Vi kan også definere en ensidet differentialkvotient fra højre eller fra venstre ved hjælp af ensidede grænseværdier. Det går vi ikke ind i nu, det er ikke så vigtigt.
En lidt anden definition
En anden definition af differentialkvotienten af en funktion i et punkt ser sådan ud:
Hvordan når vi frem til en sådan definition? Det er nok blot at ændre lidt på den figur, vi tog udgangspunkt i. Vi kan nemlig udtrykke afstanden fra punktet a til punktet b som h = b − a. Dermed kan vi skrive punktet b som a + h, fordi h netop er afstanden fra b til a. Figuren ville se sådan ud:

Nederst har vi punkterne a og a + h, på y-aksen så f(a) og f(a + h). Nu danner vi igen en trekant og beregner tangens til vinklen beta. Bare med den forskel, at længden af siden AB allerede er beregnet, den er netop h.
Endelig og uendelig differentialkvotient
Ligesom grænseværdier af funktioner kan differentialkvotienter også være endelige eller uendelige. Hvad betyder det? Differentialkvotienten er endelig, hvis værdien af differentialkvotienten i punktet er lig med et reelt tal. Differentialkvotienten er uendelig, hvis den er lig med plus eller minus uendelig. Hvordan forestiller man sig det geometrisk? Hvornår er hældningskoefficienten »uendelig«? Vi begynder med et lettere spørgsmål — hvordan ser en tangent ud, hvis hældningskoefficient er lig med et stort tal? Af grafen for tangens (se ovenfor) kan man se, at hvis værdien af tangens er høj, så nærmer vinklen sig 90 grader (hvis vi bevæger os i intervallet ]0; 180[).
Man kunne udlede heraf, at hvis funktionen har en uendelig differentialkvotient i et givet punkt, så vil tangenten danne en ret vinkel med x-aksen, den vil stå vinkelret på den. Og det gør den også. Hvordan kunne grafen for en sådan funktion se ud, og i hvilket punkt ville tangenten stå vinkelret på x-aksen? For eksempel funktionen

Grundlæggende egenskaber
-
For at en funktion har en differentialkvotient i et punkt, skal den være defineret i en epsilon-omegn af dette punkt. Hvis denne omegn ikke fandtes, kunne vi ikke beregne de grænseværdier, som differentialkvotienten er defineret ved.
-
Entydigheden af grænseværdiers eksistens (eller ikke-eksistens) medfører, at hvis der findes en differentialkvotient i et punkt, er den kun én. Ingen funktion har i ét punkt flere differentialkvotienter. Enten én eller ingen.
-
Ligesom ved ensidede grænseværdier gælder det, at hvis funktionen har en differentialkvotient i et punkt, så skal differentialkvotienten fra venstre og fra højre være ens.
-
Af og til får vi brug for den såkaldte anden afledede. Det er ikke noget kompliceret, vi differentierer simpelthen funktionen én gang og differentierer så resultatet endnu en gang. Vi betegner den med to mærker: f''(x) = (f'(x))'.
-
En vigtig egenskab: Hvis funktionen har en differentialkvotient i et punkt, så er funktionen kontinuert i dette punkt. Det følger igen af grænseværdiernes egenskaber. Pas på, at det ikke gælder omvendt. Hvis funktionen er kontinuert i det givne punkt, betyder det ikke, at den er differentiabel dér. Et typisk eksempel er funktionen f(x) = |x|. Grafen har et knæk, og man kan ikke beregne tangentens hældningskoefficient i dette knækpunkt. Du kan prøve at beregne differentialkvotienten fra venstre og fra højre, de vil være forskellige.

-
Ved hjælp af differentialkvotienter kan man også beregne nogle grænseværdier, til det bruges l'Hôpitals regel.
Henvisninger
I den tilstødende artikel finder du en oversigt over formler til regning med differentialkvotienter.
Du kan også se på løste eksempler på differentiation og derefter eventuelt sværere eksempler på differentiation.
Hvis du hurtigt vil kontrollere en beregning af en differentialkvotient, kan du bruge et matematisk værktøj, som for eksempel Wolfram|Alpha. Du skal bare skrive »derive x^2+6x« (for eksempel) i det indtastningsfelt, der er dér, og Wolfram beregner differentialkvotienterne af den indtastede funktion.
